登录社区云,与社区用户共同成长
邀请您加入社区
记录使用鸿蒙开发助手推进《3D种植》鸿蒙版与 Flame 库适配的实操:插件配置和真实对话、现有游戏与原生引擎分层、生命周期与输入处理、手机运行验证,以及 OHPM 最小接入、支持范围和实践心得。
本文通过PoseBookmarkLab教学模型,揭示3DGS展陈中相机书签的深层问题:仅保存旋转平移数据无法保证视角一致性。提出四层门禁机制——模型身份、坐标系、四元数与裁剪距离,确保书签在跨模型、跨版本时安全可用。通过严格校验数值合法性、模型匹配与修订版本,实现3次通过、2次拒绝、1次安全回退,最终达成POSE_SAFE状态。强调应用层需独立管理书签生命周期,分离渲染与校验职责,避免依赖不可靠引
本文提出在3DGS展陈流程中引入独立的PoseAxisGate校验门禁,通过预设坐标合同与数值阈值(行列式、点积、轴长偏差),在模型交付前严格验证姿态矩阵的几何语义正确性。强调“结构合法优先于几何合法”,拒绝隐式修正,确保镜像、非正交等错误可追溯、可分类。输出为带详细错误码的JSON契约,支持批量批处理与多端读取,避免因单个错误被掩盖或误判,构建可复现、低风险的展陈数据准入机制。
本文通过模拟测试揭示3DGS预览页的核心问题:异步加载结果归属混乱。提出“场景租约”机制,以epoch和requestId双重校验确保最新请求优先,旧结果自动归入待清理队列。通过ModelLeaseGate管理加载生命周期,明确区分“完成”与“采纳”,避免已失效的加载结果污染界面。强调资源释放需依赖可验证桥接器,拒绝虚构“已释放”状态,保障系统在无真实渲染环境下的可推演性与工程可靠性。
本文聚焦3DGS场景运行期的资源调度难题,提出基于视口瓦片热集的预算管理方案。通过区分可见、预取与驻留集合,建立TileBudgetPlanner实现精准内存控制,强调资源所有权分离与淘汰策略优先保障当前画面。关键创新在于以代次(epoch)机制防止过期数据抢占资源,避免“加载成功但太晚”带来的性能浪费。演示显示68%预算利用率下淘汰3块冷瓦片,有效维持9代稳定状态,揭示了高效渲染不仅依赖模型质量
SplatDepot 通过严格路径校验、流式解压控制与原子提交机制,确保 .gsbundle 模型导入安全。关键措施包括:解压前规范化条目路径,拦截 .. 等非法路径;限制总大小与单文件上限;基于 manifest 验证文件完整性;失败时回收 staging 目录,避免残留数据污染。最终实现 37/37 哈希匹配、0 非法路径、100% 完成率,保障导入过程可信赖、可回滚。
SplatContinuityLab 实现跨设备3D场景无缝接续,通过轻量快照(1.6 KiB)传输相机位姿、可见块与LOD等可验证状态,避免资源复用错误。源端生成唯一token并限制快照大小,目标端基于设备能力降级LOD,预热关键块,148ms内完成恢复。通过token去重与状态机管理,确保重复接续被忽略,释放顺序清晰,最终达成“首帧稳定”而非单纯拉起成功,实现高效、可靠、可验证的连续体验。
本文针对大模型流式加载中的帧率卡顿问题,提出基于映射窗口状态机与围栏同步的分页管理方案。通过引入代际机制、预取预测、延迟回收与账本可视化,实现0 major fault、23ms切换延迟的稳定性能,确保资源安全回收与异常恢复。
视频延续“场景化体验+开发实战讲解”的方式,由HarmonyOS技术布道师结合生活场景、能力演示与代码示例,介绍3DGS端侧重建的技术原理、应用价值和接入方法,帮助开发者将三维影像体验融入应用。目前,开发者可前往HarmonyOS开发者官网观看完整学习视频,搜索“重建三维场景”或“Spatial Recon Kit”,查阅开发指南与接口文档,结合视频中的代码示例开展实践,让应用快速拥有空间影像能力
SceneForge 06 完成4类场景(茶具、工作区、绿植、鞋品)各8轮全链路回归,32次测试全部通过。验证了重建、保存、加载、渲染与资源释放的稳定性,关键指标如GPU内存峰值(251.6MB)、平均构建耗时(96.7s)、GS加载(702ms)及帧率(56.8FPS)均表现良好,内存泄漏为0,资源释放完全对齐。结果表明系统具备跨场景泛化能力与工程可靠性。
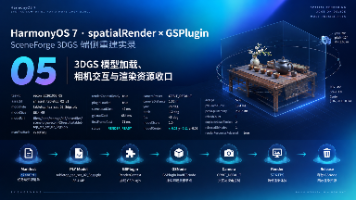
SceneForge 完成空间重建后,首次实现3DGS模型的端侧渲染。通过校验manifest与PLY一致性,安全加载86.4MB PLY文件至ArkGraphics 3D Scene,耗时684ms(含GSNode初始化),首帧仅71ms。采用分层架构分离结果资产与运行时对象,确保资源正确释放。相机参数基于工程校准,支持轨道交互且不修改模型数据,实现稳定、可复现的沉浸式查看体验。
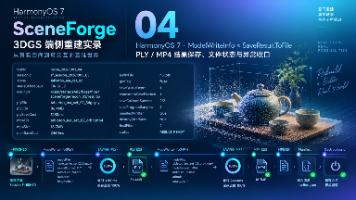
SceneForge 04聚焦3DGS重建结果保存,将重建(03)与保存(04)解耦,确保性能指标清晰。通过串行保存PLY与MP4,分别耗时1280ms、2460ms,文件大小86.4MB、18.7MB。严格校验回调成功与文件存在性,生成自定义manifest.json索引,实现任务隔离与结果可追溯。
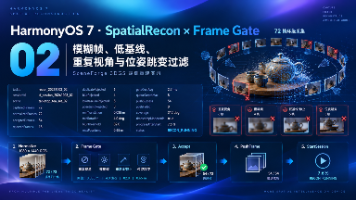
本文介绍了SceneForge在3D重建采集中引入的Frame Gate机制,通过四类过滤策略(去重、模糊、低基线、位姿跳变)提升输入质量。基于72帧采集数据,54帧被接受,18帧被拒绝,各阈值为工程实测基准。强调门控仅拦截明显异常帧,不替代系统算法,并严格按顺序执行避免重复计数。结合队列深度控制,确保采集与推帧流程稳定,最终实现更可解释的重建轨迹。
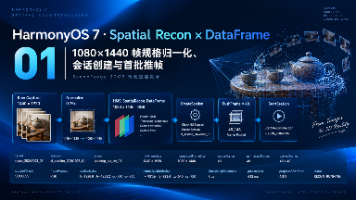
SceneForge 系列首篇:端侧3DGS重建的基石——数据规整 聚焦HarmonyOS 7下3DGS端侧重建,强调输入数据的严格规范。从1440×1920原始帧统一缩放至1080×1440,同步缩放内参(焦距、主点),确保相机模型一致性。所有帧绑定图像、内参、位姿与时间戳,杜绝错帧;时间戳单调性校验前置,避免序列异常。会话创建前完成设备能力检测与workPath配置,保障重建流程稳定可靠。第一
本文针对3DGS采集中因倍率突变导致的几何漂浮问题,提出基于内参指纹的状态机管控方案。通过定义可比对的IntrinsicFingerprint(含相机ID、分辨率、方向、倍率等),以相对漂移阈值0.05检测异常,触发安全暂停并生成快照。采用“先冻结帧入口、再写快照”的顺序保障一致性,恢复时严格校验环境匹配性,确保仅在条件满足时续拍。该机制有效防止非预期变更破坏重建精度,实现可验证、可恢复的鲁棒采集
ReconRoom 第六期聚焦 3DGS 资产的可复用与内存管理,实现模型文件与渲染实例分离。通过 GSSceneController 统一管理 GSNode 加载与释放,确保页面进出时资源正确回收。拆分加载耗时(manifest、Scene、GSNode)精准定位性能瓶颈,采用滑动窗口统计平均 FPS(58.7),避免瞬时波动误导。重点解决多次进入后内存泄漏问题,通过幂等释放、销毁 SceneR
本文通过演示工程 ChronoRecon 阐明空间重建中时间关系的敏感性:即使数据格式合法,时间戳倒退、重复或跨批次迟到仍会导致重建失败。提出基于 generation 与单调性检查的门禁机制,确保帧序正确;强调拒绝后应冻结批次、销毁旧会话并重建新会话,避免隐式拼接时间线。代码实现原子化校验与缓冲所有权管理,日志详尽记录拒绝原因,提升故障可追溯性。
本次重建因动态物体与低置信深度导致“幽灵”现象,通过三道质量门禁:剔除动态遮罩超限、深度置信不足及模糊帧,结合视角空洞补采机制,将526帧有效数据提升至558帧,重投影误差从2.8降至0.9px,漂浮点由128个减至9个。关键创新在于帧级质量判决可追溯、异步结果精准配对、补采按方位桶调度,并以状态机严格管控流程,确保静态场景重建的可靠性与可解释性。
本文通过 PoseLatch 演示项目,强调 3DGS 重建中输入数据的语义一致性至关重要。即使格式合法,若内参与图像不匹配、位姿时间错配或四元数异常,仍会导致重影、漂移等问题。为此提出 FrameCoherenceGate 门禁机制,在调用 HMS_SpatialRecon_PushFrame 前校验帧序、时间偏差、内参 revision、位姿有效性等,确保数据语义一致。采用显式数据包封装图像、
SplatGuard 是一个针对3DGS重建产物的渲染可执行性审计系统,通过流式扫描归一化高斯记录,检测并隔离含NaN、Infinity或越界透明度的异常数据。项目以lamp_scan_g21为例,248,320条记录中仅106条异常,无效率0.043%低于阈值0.10%,且包围盒尺寸符合预期,最终判定为PASS。系统采用分层验证:先在项目级边界进行有限值与范围检查,再通过流式处理避免内存峰值,最
相机帧率远超重建吞吐,导致队列积压与视角过期。通过引入有界队列与视角新颖性评估,在入队前动态采样,避免无效帧堆积;结合热状态分级调控预算,实现平滑降级;消费端仅拉取一帧,UI 以快照形式更新,降低干扰。日志分层追踪各环节耗时,精准定位瓶颈,确保管线在可预期延迟下持续收敛。
本文通过Demo OrbitGuard探讨3DGS采集中视角覆盖的可度量性问题:帧数不等于质量,需基于相机位姿将采样映射至8×3方位格子,结合距离、时间与扇区变化去重,避免原地抖动刷帧。采用带权覆盖率(中层权重1.0,上下层0.6)与硬门槛(中层≥7/8,上下层≥5/8)综合评分,实现可解释的“缺口提示”与状态门禁(HOLD/READY),提升采集效率与重建可靠性。
本文通过演示工程 TileWatch,揭示分块 3DGS 加载中易被忽视的调度陷阱:渲染请求与下载任务脱节、并发失控、状态管理混乱。核心解决方案为四层解耦架构——请求生成、去重协调、下载执行、UI 反馈分离,确保同一 URI 不重复下载,队列可控,失败可重试。关键在于将并发权交由协调器统一管理,结合状态集合(ready/queued/inflight/failed)精准追踪每块数据状态,避免因相机
本文提出AxisCal框架,解决3DGS重建后模型在实际应用中因坐标系偏差、尺度不准等问题导致的空间语义错误。通过在重建结果后增加应用层验收阶段,利用地面拟合、鲁棒平面估计与已知参考物,实现重力方向校准、统一尺度锁定及可追溯的坐标变换。关键创新在于:以frame_manifest.json明确记录坐标契约,采用最短旋转计算避免欧拉角陷阱,严格校验尺度合理性,确保模型从“看起来像”到“用得对”。
本文记录了一次因图像与姿态时间戳渐进失同步导致的重建失败。尽管画面流畅,模型却在桌角出现双层边缘,根源在于采集系统中异步回调引发的时间漂移。作者通过拆分时间轴、引入环形缓冲与滑动中位数校正,实现动态时钟对齐;并建立隔离队列与门禁机制,仅允许高质量帧进入重建流程。最终通过原子化检查点与状态分离,确保任务可恢复且数据语义正确,揭示了“时间一致性”是视觉重建的隐性基石。
本文介绍在HarmonyOS 7上实现大模型Tiled 3DGS渲染时的流量控制难题。通过构建TiledGSFlowLab Demo,提出“状态驱动+回压机制”解决方案:将流程划分为READY、STREAMING、BACKPRESSURE、STABLE四态,结合viewEpoch与pendingMap实现请求去重、过期淘汰与并发限流。核心在于应用层主动管理瓦片调度,避免网络与解码队列被拖动相机瞬间
本文聚焦3DGS展厅模型切换中的核心工程问题:如何在多次连续切换中保持场景干净、避免异步加载结果覆盖最新请求。通过引入GSSceneRuntime统一管理插件与场景生命周期,使用唯一token机制确保新模型加载后替换旧节点并及时释放过期资源,最终实现仅保留一个Scene、一次插件准备、三次切换后状态稳定。结合串行队列控制并发,有效降低无效加载开销,保障用户体验与资源安全。
本文以 SceneCommit 工程为例,揭示3DGS重建中“算法完成”与“用户可用”之间的工程鸿沟。通过引入分阶段状态机(RECONSTRUCTING → VERIFYING → COMMITTING → READY)、原子化检查点写入(临时文件+fsyncSync+重命名)及发布前契约校验(分块数、大小、SHA256),确保恢复可靠性。强调状态需持久化、校验不可妥协、恢复须分类处理,避免半成品
本文介绍在大场景3DGS流式渲染中,通过TiledGSFieldLab项目实践解决多线程请求重复、文件未落盘即通知、页面退出后异步回调残留等工程难题。核心思路是将加载状态抽象为IDLE、SCENE_READY、STREAMING、STABLE四阶段,结合URI去重、延迟通知、页面销毁标记等策略,实现稳定流控。关键点包括:插件预加载、相机绑定、notifyTileReady()仅在文件可读时调用,以
本文聚焦3DGS重建前的采集阶段,提出“质量前置”理念。通过帧级质检(清晰度、重叠度、曝光)过滤无效帧,结合实时反馈指导用户调整拍摄行为;设计可恢复采集清单,支持后台中断后续采;强调采集与重建解耦,仅在输入稳定后才触发重建,显著提升重建成功率与工程可控性。
ReconCapture 项目强调采集阶段质量控制,通过前置帧质检(清晰度、重叠度、曝光)与动态反馈,解决3DGS重建不稳定问题。采用可恢复采集清单、按有效帧保存检查点、拒绝原因实时提示,确保输入数据可靠。仅在采集完成且满足条件后才触发重建,实现“先稳采,再重建”的闭环流程。
本文以 GaussField Demo 为例,聚焦端侧 3DGS 场景加载的完整链路:从插件初始化、场景装载、相机驱动到分块请求与状态可视化。通过定义 READY、LOADING、INTERACTIVE、ERROR 四种业务状态,实现 UI 与底层渲染的可观测闭环。针对大场景加载难题,采用 Tiled 3DGS 技术,结合 setCamera() 与 setTileRequestCallback(
本文分享了作者在实践HarmonyOS Spatial Recon Kit进行3DGS端侧重建时的深度思考。从“重建成功”这一模糊目标拆解为采集、重建、渲染、验收四阶段,强调流程化思维的重要性。通过构建会话管理机制、实时反馈采集状态、严格把控进度与文件落盘一致性、合理使用分块加载(Tiled)等手段,实现了从数据采集到流畅浏览的完整工程链路。核心在于:技术落地不仅是功能实现,更是对用户体验与系统稳
第八篇为SpaceRoom系列收尾,聚焦工程化:补全柜门、灯光等动画并管理其生命周期,通过onPageShow、onPageHide、aboutToDisappear实现页面与3D资源的协同管理,避免内存泄漏。重构模块划分,明确各组件职责,实现高内聚低耦合。最终从Demo演变为结构清晰、可维护的工程级3D应用,总结出3D开发与ArkUI的本质差异,为复杂项目奠定基础。
家具增至50件后转视角卡顿,根源不在GPU,而在节点过多、纹理重复、无效渲染与每帧冗余计算。通过建立性能监控,发现瓶颈在于不可见对象渲染、重复材质占用内存及频繁逻辑更新。优化策略包括:启用视锥体裁剪隐藏远端物体、共享相同材质纹理、仅在状态变化时更新逻辑,并在页面销毁时释放资源。关键在于先测数据、再针对性优化,实现流畅体验。
用户点击屏幕二维坐标后,通过射线检测(Ray Casting)从相机发射射线,与三维场景中的物体相交,从而确定被点击的3D物体。程序利用PickingManager将屏幕坐标转换为NDC归一化坐标,调用scene.pickNode()获取命中节点,并通过节点ID映射到业务对象(如沙发),实现选中状态管理。关键设计是分离渲染节点与业务数据,确保可维护性。最终在UI上显示选中家具信息,完成基础交互闭环
手指拖动200像素不代表相机在世界中移动200单位,因手势输入为屏幕像素(二维),而相机控制需世界坐标(三维)。需通过灵敏度系数将像素偏移映射为旋转角度(如每像素0.3度),并结合球坐标转换计算相机位置。使用CameraController封装视角状态与逻辑,实现单指拖动旋转、双指缩放,并注意PanGesture的offsetX/Y为累计值,应计算增量。同时限制俯仰角度与距离,防止穿墙,确保交互自
本文详解鸿蒙ArkGraphics 3D中材质、纹理与灯光如何共同塑造场景质感。指出初学者常因仅设置颜色而使物体呈现“塑料感”,根源在于忽视材质对光的反射特性。通过引入漫反射、高光、粗糙度与金属度等参数,结合纹理贴图,实现布料、木材、金属等真实材质表现。同时强调灯光应分层设计:主光源定基调,补光与环境光营造层次,避免过度照明。最终实现从“像塑料”到“有质感”的视觉跃迁,揭示3D渲染中“光与材质协同
在3D场景中重复放置相同模型(如三把椅子)时,若未合理管理资源,会导致模型被重复加载,引发内存占用高、加载慢等问题。根本原因在于混淆了“资源”(Resource)与“实例”(Instance):同一模型文件应仅加载一次,后续通过实例复用。本文通过引入资源缓存机制与引用计数,实现模型资源的共享与自动释放,并解决异步加载中页面已退出导致的内存泄漏问题,显著提升性能与稳定性。
摘要: 本文剖析了ArkGraphics 3D开发中“对象创建成功却屏幕全黑”的常见问题,指出核心在于场景各组件(Scene、Node、Camera、Light)间的依赖关系未理清。通过构建基础工程结构,明确SceneManager、CameraController与ModelManager职责,并强调Camera必须加入节点树、位置朝向合理、光照与材质绑定等关键点。最终实现可看见的地面与立方体,
行业案例参考:青田博物馆的"鱼多多"、临安博物馆的"钱小智",以及宁波天一阁的虚拟讲解形象,走的都是这条路——用 3D 形象承载场馆气质,用馆方审定的知识库保证内容权威,用追问式交互延长观众停留。以时空节拍旗下的时空镜为例,其在博物馆与纪念馆类项目中采取"统一形象、分层内容、多端投放"的做法:同一讲解员形象可以同时出现在展厅大屏、一体机与线上小程序中,知识库在后台统一维护,一次更新多端生效。这说明
用户拿着手机绕着东西走一圈,App 里就能 360° 转着看这个模型。听起来像"调个相机 + 调个模型加载"的活。我打开官方文档准备抄一段示例,结果第一眼就发现事情不对:**我在网上搜到的那些 ArkTS 重建代码,在官方文档里根本找不到对应接口。**这件事值得先说,因为它决定了你这三天的调研方向是不是从一开始就跑偏了。
这一点在文化资产保护上意义极其重大——祠堂是村子的公共记忆,它属于村民,数据留在本地,才不会"扫描一时爽、流失两行泪"。,专门解决"大规模场景"的内存问题——按需请求数据块、边加载边渲染,整个景区级别的模型也能在手机上漫游。我相信,当越来越多像我这样的普通开发者走进这扇门,空间化时代里"人人都是创作者"就不再是口号,而是日常。:扫祠堂、扫石窟、扫老物件,让不在现场的人也能"走进去"——这是我做这个
3DGS端侧重建是HarmonyOS面向空间互联网时代的关键能力。本文提供的代码框架可以直接基于HarmonyOS 5.0工程调试,开发者可以在此基础上拓展相机拍摄引导、模型导出分享、AR放置交互等功能。如果你正在开发空间视觉、AR相关鸿蒙应用,不妨尝试接入Spatial Recon Kit,挖掘端侧三维重建更多玩法。
这是 ArkUILab「横切总结」系列的第四篇,讲一个很少被写进教程、却决定自定义动效组件成败的环节:验收。一个翻书组件「代码写完」和「真机上满意」之间,隔着几十轮「感觉不对→改一个数→再跑」。没有方法的话,这个过程是这样的:改完靠感觉描述(「好像卡了」「翻得有点假」),复现靠运气,结论靠记忆。E017 Coverflow 的真机笔记里有一句话浓缩了全部风险:
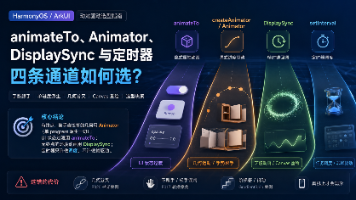
这是 ArkUILab「横切总结」系列的第三篇。前两篇讲组件的内部与外交,这一篇回答一个每个动效组件动手前都要面对的问题:在 ArkUI 上让一个东西动起来,至少有四条通道:animateTo 隐式属性动画、createAnimator 显式进度、DisplaySync 帧时钟、setInterval 定时器。选哪条?
Web 上有一类很出效果的「3D 手风琴书架」:一排书立在架子上,点一本,封面从书脊上旋出来面向你,邻书向两边避让——全靠 CSS transform: rotateY + perspective 实现。想在鸿蒙上复现它,直觉路线有三条:套 WebView(重)、预制图片序列(假)、上 WebGL/XComponent(杀鸡用牛刀)。
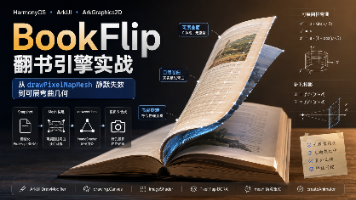
「翻书」是阅读类应用最经典的动效之一。它看起来简单,实际上是一条完整的图形学链路:把一页纸在 3D 空间里弯起来,再投影到 2D 屏幕。很多鸿蒙实现会退而求其次,用两个半页做 rotate 假立体——纸是硬的、没有卷曲、背面镜像还经常出错。
本文基于 ArkUILab 项目 E017「Coverflow Carousel(路线 B)」 实验,完整记录从 Flutter coverflow_carousel 移植到 ArkUI 的过程,重点讲七个 ArkUI 特有的坑:「数值对、UI 不动」的渲染绑定陷阱(ForEach key 稳定 ≠ transform 会重绑)、Controller 禁止 @Prop(深拷贝导致 attach 失