
Spatial Recon Kit+Node.js:3DGS展陈姿态矩阵正交准入【鸿蒙心迹】
一、一个模型文件能打开,不代表能按原姿态进入展陈
展陈系统接收3DGS成果时,工程里很容易把“文件存在”当成“模型可用”。真正麻烦的是模型已经加载,灯具、展台和座椅却落在不符合展馆约定的位置。有些物体朝向颠倒,某些镜像看似自然,但标注、交互热点和左右方位全部反了。渲染器能画出来,并不能替数据生产流程保证坐标语义正确。
这次把校验点放在模型交接之前,做一个独立的Node.js离线门禁PoseAxisGate。它没有解析.gs文件,也不尝试代替Spatial Recon Kit输出算法;输入来自业务团队自定义的gallery_pose_06.json姿态清单,输出是能否进入后续人工检视队列的判断。这样做牺牲了对真实模型内部结构的覆盖,却换来一条可复现、低风险、明确知道自己检验了什么的流程。
任务标识固定为POS-1011-27,包含六个待展陈条目。四个姿态落在约束内,lobby_table.gs被判定镜像反射,wall_panel.gs被判定非正交,批次停在POSE_HOLD。这个数值只是预设夹具的演练结果,不是我在真机上运行空间重建后的测量结果。还没有做真实GS解析、空间重建调用或端侧渲染,这几项统一记作NOT_RUN。
关键不是再设计一个“成功”“失败”的漂亮页面,而是回答三个前置问题:坐标矩阵由谁解释,何时可以判错,以及判错以后是否允许后续模型继续导出。尤其在批量工作流里,单个错误不能被四个正确样本的平均值冲淡,更不能因为最后一个条目通过就把整批标成成功。
二、先确定坐标合同,而不是先写行列式
这里把每个业务条目约定成三个基轴的旋转部分和一份说明信息。姿态矩阵采用三乘三、行主序;单位写成米,坐标系声明为右手系;modelName只做清单标识,不表示文件内真实存在这样的矩阵。源系统若采用列主序,必须在接口适配层做显式转换,不能让校验器凭感觉猜测。
右手坐标系的旋转矩阵应满足三个方向互相垂直、每个基轴长度接近一,而且行列式应接近正一。行列式为负通常意味着反射,而正行列式仍不意味着矩阵合格:一个拉伸或剪切矩阵的行列式也可能近似一。只做det > 0,正是许多展示系统留下隐蔽方向偏差的原因。
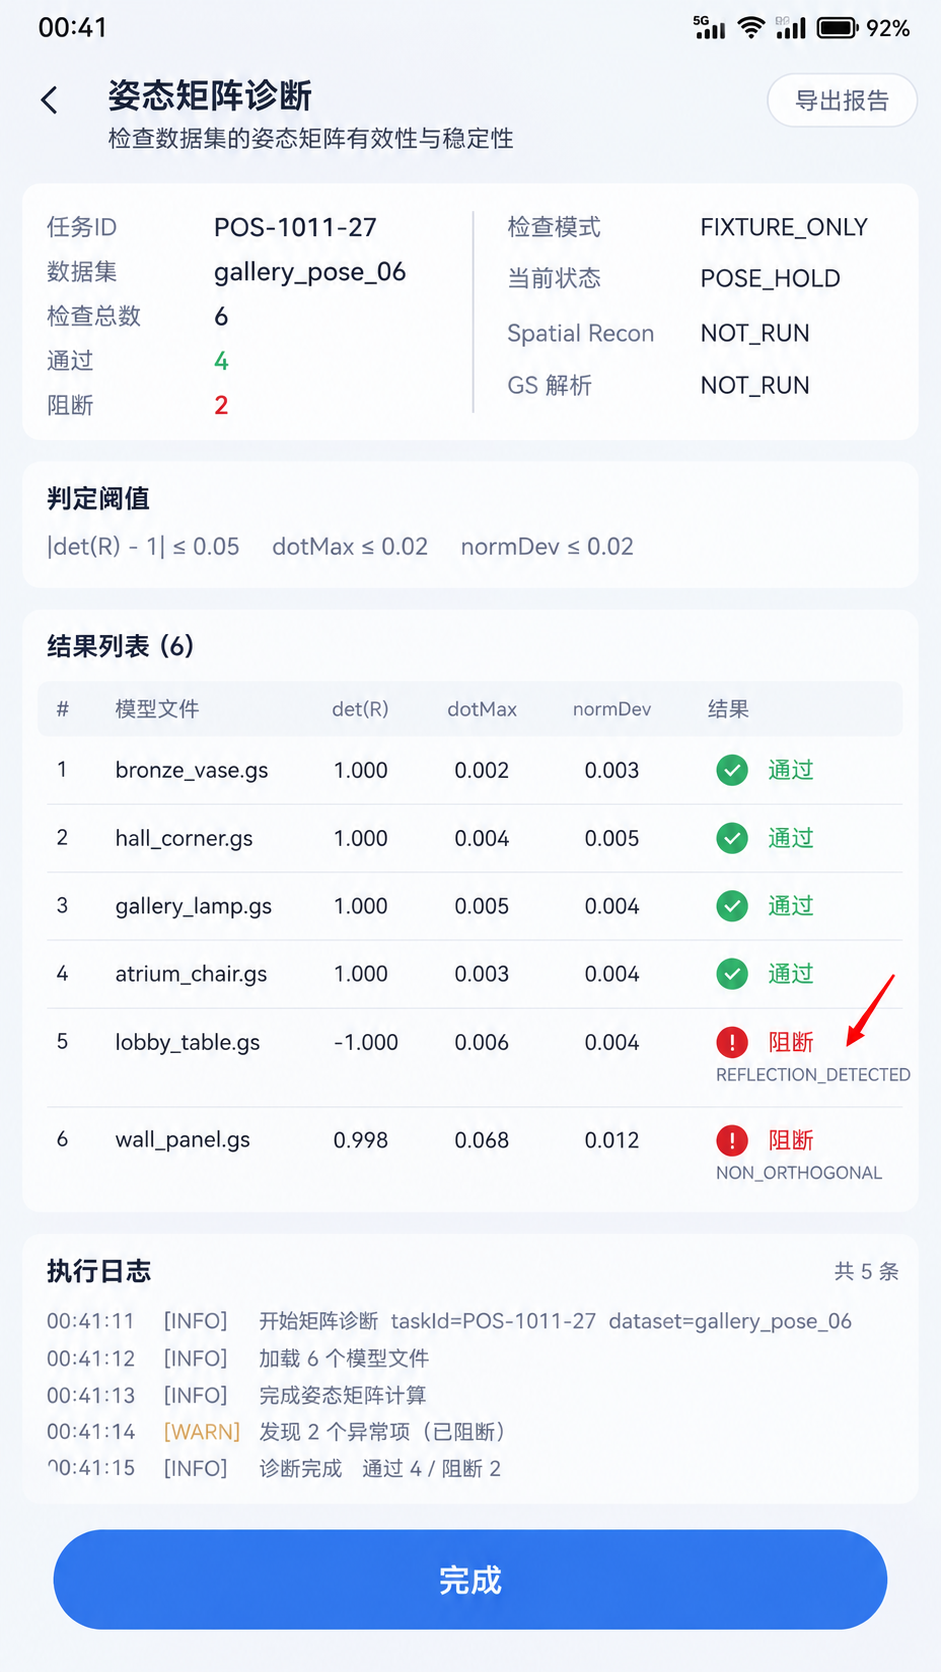
在PoseAxisGate中使用三个独立阈值:行列式偏差上限0.05,基轴最大点积上限0.02,各轴长度与一的最大偏差上限0.02。这些阈值是演示业务策略,不是HarmonyOS规定,也不适用于所有拍摄工艺。正式项目要让采集、建模、渲染和内容审核共同确认允许误差,误差过紧会阻止可修正的素材,过松又会将异常推迟到渲染阶段。
还有一处经常遗漏:矩阵中的NaN、Infinity和不满九项。它们不应该进入数值容差判断。一旦容忍非法数字,比较运算可能总返回假,把不合法矩阵误归为OK。把“类型与结构合法”放在“几何语义合法”之前,是最便宜也最有价值的一层防线。
三、读自定义清单时,要给输入来源画边界
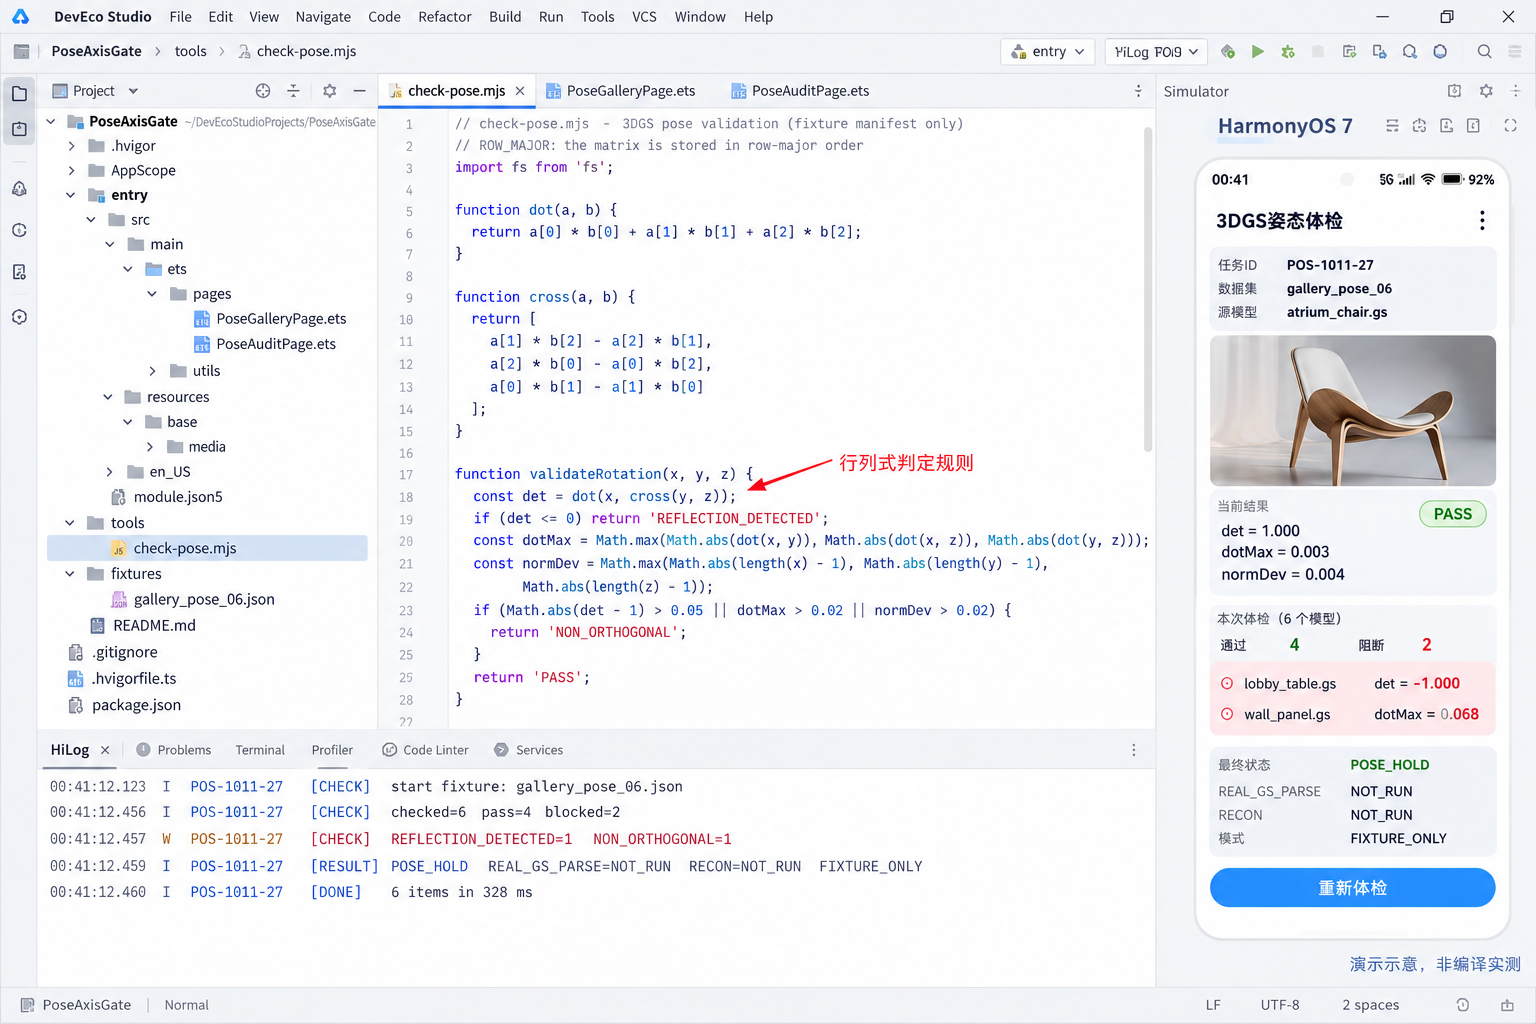
工程目录安排成tools/check-pose.mjs、fixtures/gallery_pose_06.json以及用于展示的PoseGalleryPage.ets和PoseAuditPage.ets。前者是可在普通Node.js环境独立运行的校验脚本,后两者仅表达待实现的HarmonyOS展示界面。本轮并没有一个已经编译通过的DevEco项目,因此开发图中看到的编辑器、模拟器和HiLog都是示意画面,不是实测截图。
清单里的每项拥有id、modelName、layout、handedness、units以及九个数。它不能携带任意可执行脚本,也不能让UI把原始字段直接拼入文件系统命令。生产线写入业务清单时,先固定格式版本,再记录采集批次和生成工具版本。缺少源版本就无法判断坐标规则改变是在模型构建前还是在接收端,后续只会出现“同一模型在两台设备不一样”的争论。
解决这个问题的第一段代码只做结构门禁。这里宁愿拒绝不认识的约定,也不静默纠正,避免数据源偷偷改变格式但审计报告仍然给出成功。示例中的结构字段是本文自定义的业务合同,与华为原生空间重建文件格式没有对应关系。
// tools/check-pose.mjs:业务清单基础结构检查,非官方GS解析器
const VERSION = 1;
function validateManifest(item) {
  if (item.schemaVersion !== VERSION) return 'SCHEMA_MISMATCH';
  if (item.layout !== 'ROW_MAJOR' || item.handedness !== 'RIGHT_HANDED') {
    return 'AXIS_CONTRACT_MISMATCH';
  }
  if (item.units !== 'm') return 'UNIT_MISMATCH';
  const m = item.rotation;
  if (!Array.isArray(m) || m.length !== 9 ||
      m.some(value => typeof value !== 'number' || !Number.isFinite(value))) {
    return 'MATRIX_INVALID';
  }
  return 'VALID';
}
这段检查不读取网络、不修改GS模型、也不补齐缺字段。VALID只表示记录符合输入合同,后面仍需旋转矩阵数值检查。若团队确实需要兼容多个清单版本,应采用显式版本迁移函数并留下变更前后的审计值,不能让每个分支自己猜测矩阵布局;一旦格式迁移失败,批次应该保持隔离,原始内容也必须保留以便排查。
四、用三组向量识别镜像与剪切
determinant负责判断方向,dotMax用来捕捉基轴之间的夹角误差,normDeviation负责判断基轴是否被缩放。三项互补而不是互相替代。本文把矩阵的三个行向量作为基轴,这是与上面的行主序语义对应的;实际工程也可以按列向量设计,但不能混用两种索引方式。
为防止误解,下面用最基础的点积和叉积实现,避免引入不确定版本的图形三方库。矩阵检查这一层不依赖系统API,普通Node.js环境就能把合同的数学意义解释清楚。重点不在代码行数,而在错误分类的顺序:反射优先于不正交,防止det = -1既被称作镜像又被归入偏差过大。
const dot = (a, b) => a.reduce((s, x, i) => s + x * b[i], 0);
const cross = (a, b) => [a[1]*b[2]-a[2]*b[1],
                         a[2]*b[0]-a[0]*b[2], a[0]*b[1]-a[1]*b[0]];
const length = v => Math.sqrt(dot(v, v));
function checkPose(m) {
  const x=m.slice(0,3), y=m.slice(3,6), z=m.slice(6,9);
  const determinant=dot(x, cross(y,z));
  const dotMax=Math.max(Math.abs(dot(x,y)), Math.abs(dot(y,z)), Math.abs(dot(x,z)));
  const normDeviation=Math.max(...[x,y,z].map(v=>Math.abs(length(v)-1)));
  if (determinant <= 0) return {code:'REFLECTION_DETECTED',determinant,dotMax,normDeviation};
  if (Math.abs(determinant-1)>0.05 || dotMax>0.02 || normDeviation>0.02)
    return {code:'NON_ORTHOGONAL',determinant,dotMax,normDeviation};
  return {code:'OK',determinant,dotMax,normDeviation};
}
把数学门禁设计成纯函数有一个好处:日志、UI、自动化和单元测试可以调用同一判断,不需要每次展示页面都创建模型对象。代价是它只能评估清单报告的矩阵,无法排除模型内部坐标被烘焙过、顶点顺序翻转、法线变化或渲染器自身的变换。真正的坐标一致性还需要模型生产方提供参照点与姿态约定,并在加载阶段用可辨认的左右结构检视。
这里没有“自动将负行列式取绝对值”或“发现非正交就直接正交化”。那类修正会改变创作者原始输入,有时会破坏场景标注。门禁只做判定,不擅自变更源数据;修复可以在单独的转换作业中完成,再生成新的证据记录进行复验,这比在加载瞬间悄悄动手更容易定位责任。
五、六个条目的结果应怎样落到账本
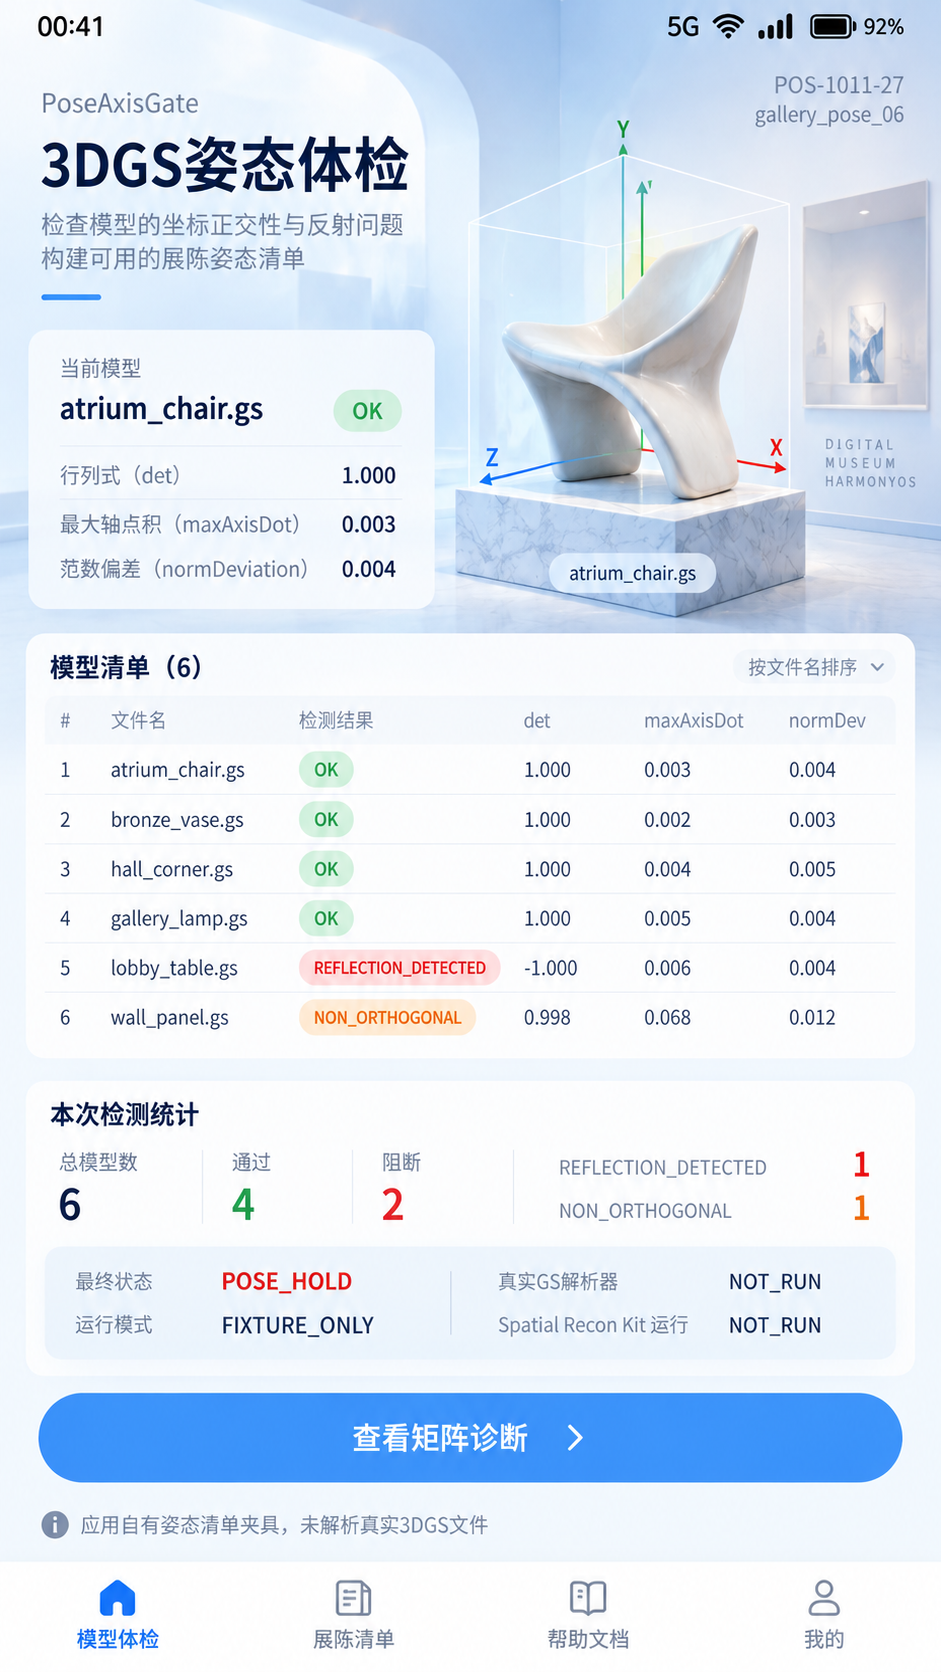
批次gallery_pose_06内,atrium_chair.gs、bronze_vase.gs、hall_corner.gs和gallery_lamp.gs的旋转约定均满足演示阈值。atrium_chair.gs的行列式设为1.000、最大轴点积0.003、轴长偏差0.004,因此仅作为业务清单层的通过样本。这个“通过”不表示三维视觉质量、网格拓扑、光照或实际加载成功。
lobby_table.gs的行列式是-1.000,而轴点积只有0.006、长度偏差仅0.004。这恰好说明为什么只检查垂直与长度不够:一个反射矩阵照样可以是正交的。如果给运营同事的诊断页面只写“矩阵异常”,可能会让人去调整尺度或重新采集,反而错过首要原因。这里单独标为REFLECTION_DETECTED。
wall_panel.gs的行列式0.998,看起来相当接近一,但maxAxisDot = 0.068已经超过0.02阈值。它不能因为行列式好看就通行。对这类数据更合适的处理是回看产出链路中是否发生过错误的重采样、坐标转换次序错误,或者把带缩放的父节点矩阵当作纯旋转传给下游。示例将其归为NON_ORTHOGONAL。
工程上不要使用一个布尔值覆盖整个失败信息。对于每个条目,至少保存模型标识、规则版本、原始九个矩阵值、三个计算指标和错误码;对于整批则保存检查总数六、允许数四、阻断数二、两种错误各一。聚合状态应当是POSE_HOLD,而不是“最后一条结果的状态”。即使后续人工批准某个异常,也应该留下豁免单及有效期,而非删除对应失败记录。
六、把输出做成不可含糊的判定契约
实际流水线中,我更愿意让门禁输出一份JSON结果,再由页面读取。命令退出码不适合承载完整诊断,只有成功或失败的终态信息还远远不够。当结果被CI、内容制作后台和人工审核同时读取时,统一输出合同能够减少“页面显示绿灯,命令仍然失败”这一类二次混乱。
第二个关键点是异常不能因为日志写入失败而回滚成为通过。对单条输入计算可以采用隔离式错误捕获:非法数据进入INPUT_INVALID类错误,不参与数学比较;整个批次仍继续扫描其他条目,但只要有一个不通过就不给下游放行。下面的聚合代码保留首要失败原因,也把全部记录写入同一份结果对象。
function auditBatch(rows) {
  const details=rows.map(row => {
    const format=validateManifest(row);
    if (format!=='VALID') return {id:row.id,modelName:row.modelName,code:format};
    return {id:row.id,modelName:row.modelName,...checkPose(row.rotation)};
  });
  const pass=details.filter(r=>r.code==='OK').length;
  const blocked=details.length-pass;
  const reasons=details.reduce((acc,r)=>{
    if (r.code!=='OK') acc[r.code]=(acc[r.code]||0)+1;
    return acc;
  },{});
  return {taskId:'POS-1011-27',dataset:'gallery_pose_06',
    checked:details.length,pass,blocked,reasons,
    state:blocked?'POSE_HOLD':'POSE_READY',
    realGsParse:'NOT_RUN',spatialRecon:'NOT_RUN',mode:'FIXTURE_ONLY',details};
}
这段逻辑的POSE_READY也只表示自定义姿态清单全部通过,不表示用户可直接发布到应用商店。消费者必须检查mode与运行范围:若上游交付的是模型文件但没有业务姿态清单,不能伪造清单再由模型自证合格。若后来接入真实导入API,也不要沿用同一个通过状态;应该另设RUNTIME_LOADING、RUNTIME_VERIFIED或明确的失败状态,隔开模型检查与真实运行。
七、页面与资源生命周期没有天然绑定
本轮视觉演示的主页面是PoseGalleryPage,诊断页是PoseAuditPage。两个页面都只展示已经形成的审计记录,不负责生产模型。这可以避免用户从主页面切换到诊断页时重新计算,并且让“当前预览哪个模型”和“整批次是否可放行”成为不同状态。预览选择不会改变聚合结果,诊断详情也不会因为滚动而重新触发规则。
如果将来接入真实3DGS渲染,模型加载返回Promise时还需要一次请求代次检查。比如用户先点座椅再点灯具,座椅的加载最终才完成,回调就不应覆盖灯具的场景;若页面已经销毁,也不能再把渲染节点附回旧的Scene。此处只是工程预留,本文既没有声称调用过GSPlugin,也没有构造出官方渲染环境。具体插件加载、Scene生命周期、GSNode销毁应依据目标系统版本逐项验证,不能照搬图片中的UI推断已运行。
此外,Node.js离线检查器读取的小清单可以在每次任务结束后自然释放内存引用;真正的三维资源则应按官方接口释放和窗口生命周期释放。把“本地JSON已写完”当作“GPU资源已经释放”是两个完全不同的结论。二者之间最好通过状态机和清楚的资源拥有者隔开,让业务页面只订阅结果而不直接持有Native场景指针。
八、调试时应该对照哪些证据
复验时首先看输入合同:schemaVersion是否等于一,layout是否为ROW_MAJOR,handedness是否为RIGHT_HANDED,units是否为m。然后检查矩阵是否九项有限数,最后才看行列式、基轴点积与长度偏差。这个顺序不仅影响错误码,更影响团队先去找采集人员、转换工具维护者还是页面开发者。否则同一个异常每天都会绕一圈。
输出中的POS-1011-27作为任务主键,各种日志都附上这个编号;不要把脚本打印的任意一行伪装成HarmonyOS系统HiLog。示意界面采用统一的时间00:41和电量92%。它们是配图合同,不是运行日志的证据。被检查文件六个、通过四个、阻断两个的数量要出现在主屏、诊断屏与JSON中,并且两种错误原因保持各一。
真正要做设备验收,至少得补三组证据:开发机上的真实Node.js标准输出与输入哈希;设备端3DGS模型加载前后的坐标轴可视化;实际展陈热点与可辨认左右标记的人工比对。某些坐标规则在数学上无错,观感仍会出问题,比如模型的“前”并不等于场景预设的“前”,这个语义只能靠明确的展陈合同而不是正交公式判断。
还要特意观察容差边界:恰好等于阈值应该按通过还是拒绝,脚本需要明确写出比较符号;同一个矩阵做重复运行,结果应该稳定;异常元素如果包含负零也不应引起方向反转的误判;当数据源升级后,新旧结果必须通过schemaVersion区分。这些小问题不在封面上,却决定门禁是否会成为可靠的工程环节。
有时采集端的局部坐标与展馆全局坐标并不一致,这种差异本来可以通过明确的父子变换解决。问题是,有的交换链路把父节点缩放合并到旋转部分,再导出成单独的三乘三矩阵;模型在源软件内看起来正确,换到另一台渲染器才出现方向异常。纯数学门禁不会知道父节点本来长什么样,所以必须要求交付方同时给出变换来源、合并策略和上游工具版本。否则我们只能确定当前清单不满足约定,无法确定错误出自哪个步骤。
数学上还有一个容易误会的细节:行列式为负不意味着所有模型都要做一次左右翻转修复。左右手坐标系转换可以是合法的数据交换步骤,只是它必须通过显式、可审计的转换环节发生。这里选择拒绝而非自动转换,是因为业务清单已经声明RIGHT_HANDED。如果输入方其实使用左手系,就应先修正合同、再统一转换;在接收端遇到负号就偷偷调换两个轴,会让原来正确的标注和动画难以重现。
容差之外还有“谁批准”的问题。展馆工作人员可能出于视觉效果故意旋转一个展品,但旋转应通过独立摆位参数实现,而不应该改写模型基础坐标。基础模型姿态负责可信入库,展陈摆位负责设计表达,两套参数由不同角色维护。将例外直接写进清单校验函数,会让后续没人说得清楚一个特殊模型为什么通过。更稳的做法是给例外单独编号、记录理由和有效期,并在下游展示一条醒目的提示。
最后还得考虑批次重试。假设六项中的两项被修复,重新导出时不能沿用之前的审计结果。每条应绑定输入内容摘要、清单版本和校验器规则版本;只要其中一个变化,就重新计算,而不是看到文件名一样便命中缓存。重试完成前保留原始失败证据,便于分析模型生产链路是否出现系统性问题。这样门禁才不只是给运营看的红绿灯,也是一份能定位质量回归的技术账本。
九、官方能力边界与后续落地
华为官方把Spatial Recon Kit定位为空间重建与3DGS场景相关能力,原生结构体HMS_SpatialRecon_ModelWriteInfo包含模型输出文件名、输出格式等字段;spatialRender.GSPlugin和loadGSNode属于3DGS渲染链路的能力,并受到系统版本、Stage模型及插件加载等限制。这些都是平台层信息,不等于本文自定义姿态清单的字段定义,也不能据此推出GS文件内部具有本文使用的九个浮点数。
因此接入点放在上游交付JSON的边界更稳:内容生产方负责生成可信姿态清单,离线Node.js脚本负责几何合同校验,HarmonyOS应用只展示已审核记录,真正的加载和渲染等具备官方运行环境后再接入。校验通过是下一阶段的入场券,不是最终质量报告。
本轮没有做设备性能量测,也没有比较两个空间重建SDK版本的算法精度。正交门禁只能识别有限类型的姿态异常;对于模型缺块、模型文件损坏、单位转换、帧间抖动和空间锚点漂移,仍须分别设置独立关卡。用一个门禁声称已经覆盖全部3DGS质量问题,会让维护者不敢相信任何一个绿灯。
十、收束:让“可看见”变成“可解释”
模型能显示只是第一步。把行主序约定、右手系方向、三个数学指标和错误优先级摆到明面上,运营、内容制作和开发团队才有机会讨论同一份证据。六个示例中四个通过、两个阻断,留下POSE_HOLD而不是包装成成功,是这轮工程模型最重要的判断。
后续若接入真实Spatial Recon Kit,先验证官方API与设备能力,再把真实模型加载、视觉验收和资源释放补成独立证据链。这里的离线姿态检查不替代任何一环,它只把一个容易被视觉效果掩盖的输入边界,变成可以重复核对的业务规则。
官方核对入口:Spatial Recon的模型写入结构体(2026-08-29更新)及3DGS空间渲染参考(2026-09-30更新)。本文的业务姿态清单不是官方模型格式。

作为“人工智能6S店”的官方数字引擎,为AI开发者与企业提供一个覆盖软硬件全栈、一站式门户。
更多推荐
 0
 0
- 0


 已为社区贡献230条内容

所有评论(0)