
HarmonyOS 7 Spatial Recon + Camera Kit:3DGS 采集帧的时间戳漂移校正与坏姿态隔离【鸿蒙心迹】
这不是一篇“把相机帧塞进重建接口”的接入说明。它记录的是一次更隐蔽的失败:画面看起来连续、帧率也正常,模型却在桌角产生双层边缘。最后定位到的并非重建参数,而是图像时间戳与姿态时间轴逐渐分家。
一、模型没有报错,桌角却长出了重影
这次做的是一个小型室内物件采集 Demo,页面叫 PoseClock Lab。采集任务 recon_20261001_08 在 08:26 启动,原计划围绕一只木凳转一圈,480 帧结束后交给端侧重建管线。预览阶段一切正常:曝光稳定,移动速度不快,画面里也没有明显糊帧。但模型完成到 70% 左右时,凳腿出现了两条相隔很近的边,点云在转角处像被轻轻拧过。
第一反应是相机内参、分辨率或运动模糊。把曝光时间压短、把采集速度降低,症状只是减轻,并没有消失。真正有价值的线索来自一条临时日志:图像帧的单调时钟与姿态采样的单调时钟,起始只差 3 ms,跑到第 400 帧时已经差到 37 ms。单帧看不出问题,但把一张图绑定到“几十毫秒之后”的位姿,连续积累后就足以让几何边缘分叉。
这里要特别区分两件事。系统重建管线负责消费图像、内参与姿态等输入;业务采集层仍要保证这些输入属于同一时刻。时间戳不一致不是一个能靠重试修好的异常,它是数据语义错误。我的目标因此从“提高帧成功率”改成三条:估计时钟漂移、为每帧寻找可信姿态、把坏姿态隔离而不是硬塞进管线。
二、先把两条时间轴变成可观察的数据
原工程把 PixelMap、姿态矩阵和递增序号一起放进队列,却没有保留原始时间来源。这样一旦出现错配,只能看到最终模型坏了,无法倒推是采集、排队还是重建阶段出了问题。我先把一帧拆成图像元数据和姿态样本:图像使用捕获回调提供的单调时间,姿态采样也统一为单调时间;墙上时间只用于展示,绝不参与匹配。
当前问题是异步图像回调和高频姿态回调到达顺序不同,因此需要一个有限长度的姿态环形缓冲,并且匹配时不能直接取“最后一个姿态”。下面这段代码解决的就是最近邻查找和插值前置条件判断。
interface PoseSample {
  monoNs: number
  matrix: number[]
  tracking: 'GOOD' | 'LIMITED' | 'LOST'
}

class PoseRing {
  private readonly items: PoseSample[] = []
  private readonly capacity: number = 180

  push(sample: PoseSample): void {
    this.items.push(sample)
    if (this.items.length > this.capacity) {
      this.items.shift()
    }
  }

  bracket(targetNs: number): [PoseSample, PoseSample] | undefined {
    for (let i = this.items.length - 1; i > 0; i--) {
      const left = this.items[i - 1]
      const right = this.items[i]
      if (left.monoNs <= targetNs && targetNs <= right.monoNs) {
        return [left, right]
      }
    }
    return undefined
  }

  clear(): void {
    this.items.splice(0, this.items.length)
  }
}
倒序查找是因为图像通常只落后最新姿态几个采样周期,平均命中路径更短。capacity=180 不是越大越好:按 60 Hz 姿态频率大约保留 3 秒,足够覆盖调度抖动,又不会让一次异常寻找穿过太久以前的跟踪区间。正式项目可以改成二分搜索或真正的环形数组,但必须保留有序性。
bracket() 没找到包围区间时,我不会拿最近的一端凑数。图像可能晚到,也可能在相机恢复期间先于姿态恢复;两种情况下强行绑定都会制造“合法格式、错误语义”的输入。页面退出或任务结束时必须调用 clear(),否则下一次任务可能从旧缓冲里找到时间上看似接近的样本。
三、用滑动中位数校正漂移,而不是相信一次标定
最初版本在会话开始时计算一次 cameraTs - poseTs,后续全部减去这个偏移。短任务还凑合,采集超过十秒后误差持续变大。原因很简单:偏移不是常数,而是缓慢变化的量;此外回调调度偶尔会出现 20 ms 以上的尖峰,普通平均值很容易被拖走。
当前要解决的是在不改变原始时间戳的前提下,为匹配阶段提供一个可更新、可审计的校正量。下面的估计器保存最近 31 个偏移样本,用中位数抑制偶发延迟,并把单次更新限制在 2 ms 内。
class DriftEstimator {
  private offsetsNs: number[] = []
  private estimateNs: number = 0

  observe(cameraNs: number, nearestPoseNs: number): void {
    this.offsetsNs.push(cameraNs - nearestPoseNs)
    if (this.offsetsNs.length > 31) this.offsetsNs.shift()
    const sorted = [...this.offsetsNs].sort((a, b) => a - b)
    const median = sorted[Math.floor(sorted.length / 2)]
    const step = Math.max(-2_000_000, Math.min(2_000_000,
      median - this.estimateNs))
    this.estimateNs += step
  }

  corrected(cameraNs: number): number {
    return cameraNs - this.estimateNs
  }

  reset(): void {
    this.offsetsNs = []
    this.estimateNs = 0
  }
}
这里有一个刻意的保守选择:估计器不追求立刻跟上某个大偏差。因为回调线程被抢占时会产生离群点,若一次就把 30 ms 全吃进去,后面几十帧反而都会错。限制步长后,稳定漂移会被逐步吸收,单次尖峰则不会改变整个时间轴。本次采集的原始最大漂移为 37 ms,校正后匹配误差 p95 降到 6 ms。
observe() 只能使用跟踪状态为 GOOD 且邻近间隔足够小的样本。若拿 LOST 阶段的数据更新估计器,相当于用未知姿态校准时钟。页面进入后台、相机会话重建、系统时间源重新初始化时也应 reset();不要把上一个会话学到的偏移带进下一次采集。
四、坏姿态不丢弃,也不进入主重建队列
时间对齐后仍有四处突跳。它们发生在镜头快速绕过凳腿、纹理明显减少的位置,跟踪状态短暂从 GOOD 变为 LIMITED。早期实现只要矩阵存在就提交,结果这些帧成了模型里最“自信”的错误点。
我没有直接删掉它们,而是建立隔离队列。被隔离的帧保留缩略图、原因和邻近姿态,调试页面能逐条查看;主队列只接收通过门禁的数据。门禁同时看时间误差、平移速度、旋转角速度和跟踪状态,避免只凭一个阈值下结论。
下面的代码解决帧的最终裁决,并把状态变化集中在一个入口。ACCEPTED 才送入重建,QUARANTINED 只写诊断记录,因生命周期结束而到达的回调直接返回。
enum FrameDecision { ACCEPTED, QUARANTINED }

class FrameGate {
  private active: boolean = true
  accepted: number = 0
  quarantined: number = 0

  decide(deltaMs: number, poseJumpDeg: number,
    tracking: string): FrameDecision {
    if (!this.active) return FrameDecision.QUARANTINED
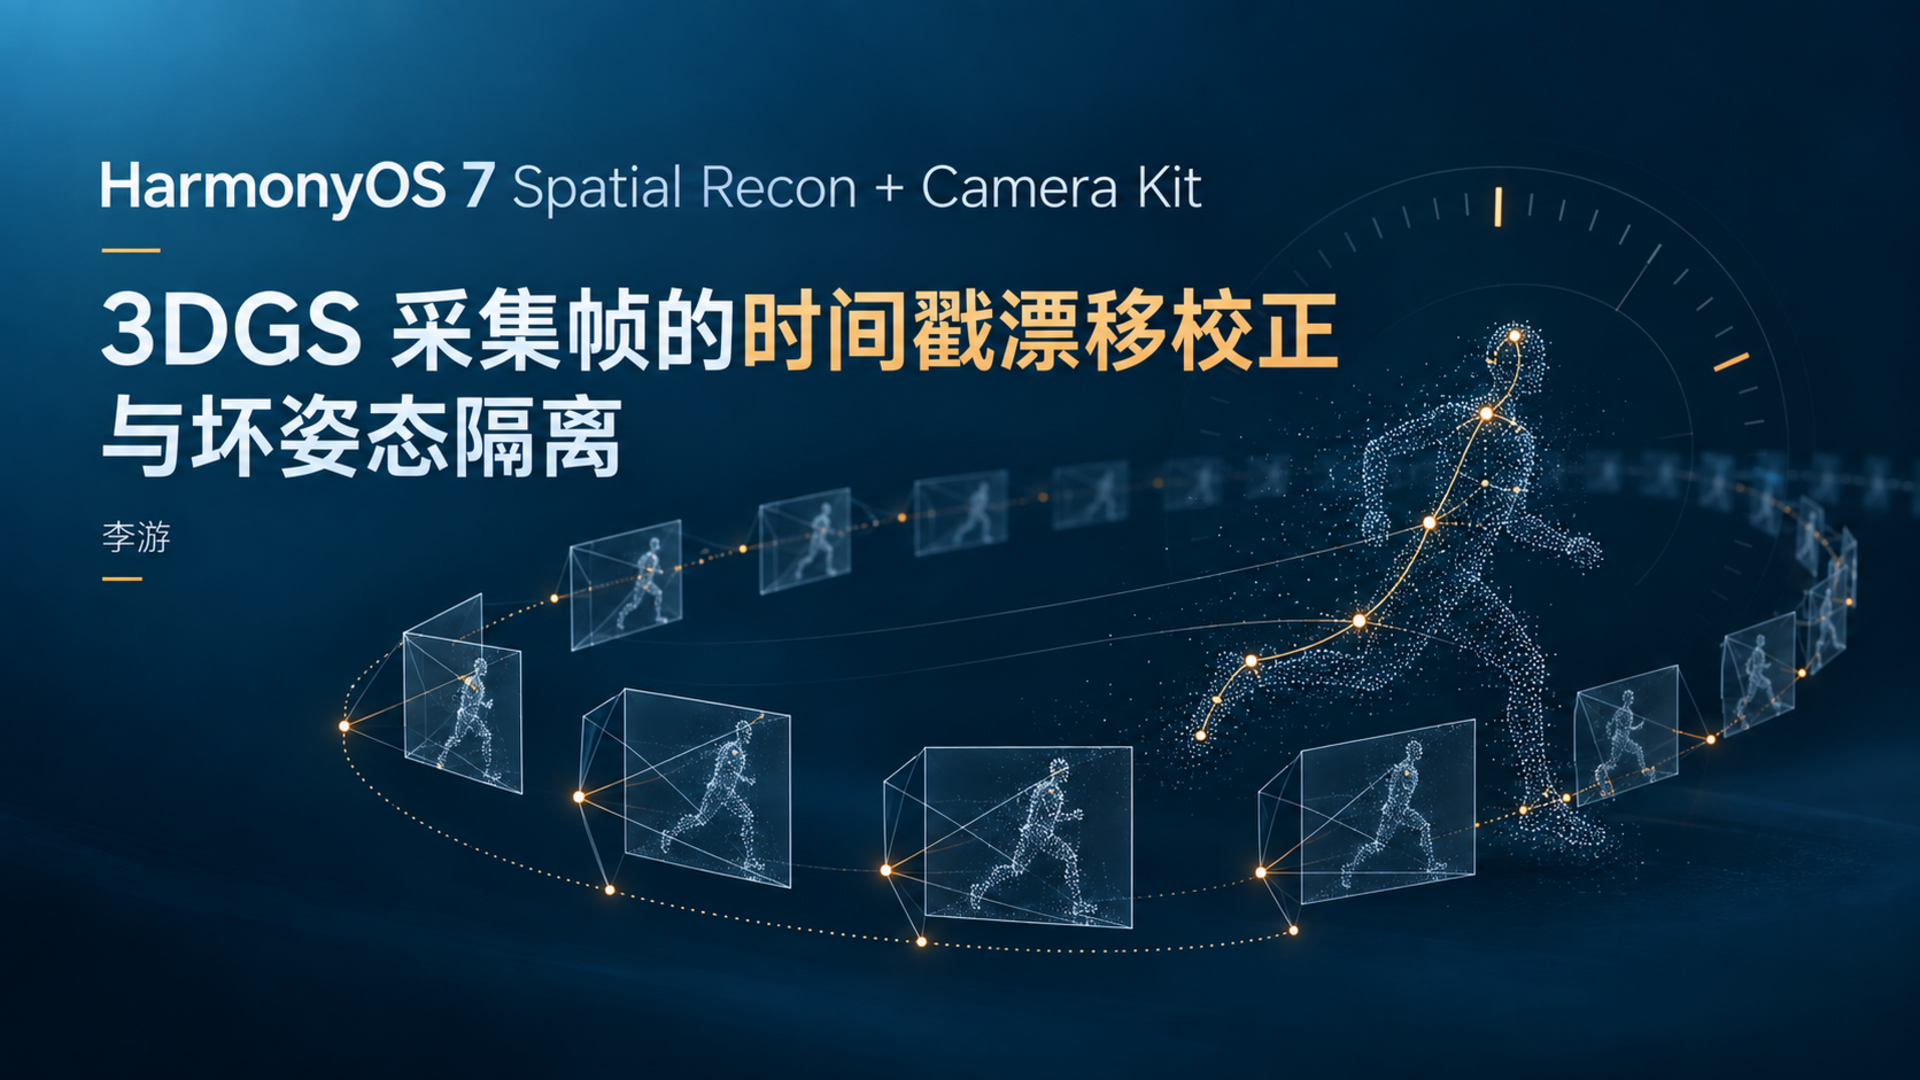
    const unsafe = tracking !== 'GOOD' || deltaMs > 12 || poseJumpDeg > 8
    if (unsafe) {
      this.quarantined++
      return FrameDecision.QUARANTINED
    }
    this.accepted++
    return FrameDecision.ACCEPTED
  }

  stop(): void {
    this.active = false
  }
}
12 ms 与 8° 是这个 Demo 在当前采样频率和移动速度下的工程阈值,不是系统通用常量。产品化时应结合曝光时间、角速度、镜头视场和重建算法容忍度做标定。另一个容易忽略的风险是重复回调:相机关闭并不代表所有已投递任务都同步消失,stop() 必须先于释放图像和姿态资源,后到的帧只能记录为隔离,不能再次提交。
项目目录也因此从一个页面文件拆成四块:pages/PoseClockPage.ets 管交互,capture/PoseRing.ets 管姿态窗口,quality/DriftEstimator.ets 与 FrameGate.ets 管时间和质量,journal/ReconJournal.ets 持久化检查点。重建接口没有被散落到 UI 回调里,后续更换数据源时不需要改页面状态机。
五、检查点只记可恢复事实,不保存半截对象
把坏帧隔离以后,另一个现实问题出现了:任务可能在采集结束、正式提交前被系统中断。为了避免恢复时把 480 帧重新过一遍,我每处理 60 帧写一个轻量检查点,最终得到 checkpoint=8。检查点只保存会话 ID、最后序号、当前漂移估计、已接受与已隔离计数,以及隔离清单的文件路径;PixelMap、相机会话和重建句柄都不序列化。
这里经历过一次很容易误判的恢复故障。第 5 个检查点写完后,我主动杀掉进程;恢复页面显示已接受 286 帧,而磁盘目录里其实有 300 张图。早期逻辑看到文件数量更多,就直接从 301 继续,导致 287~300 这 14 帧既没有进入主队列,也没有隔离记录。后来我把“已落盘”和“已裁决”拆成两个水位:文件写完只更新 persistedSeq,门禁结果连同检查点原子提交后才更新 decidedSeq。恢复永远从 decidedSeq + 1 重放,哪怕重复读取十几张图,也不会留下不可解释的空洞。
另一处细节是隔离原因不能只写一个布尔值。我最终记录 CLOCK_GAP、TRACKING_LIMITED、POSE_JUMP 三类原因以及当时的数值。它们决定恢复策略:时钟间隔过大的帧可以在姿态文件完整时重新匹配,跟踪丢失和姿态突跳则通常没有重算价值。诊断页按原因分组后,测试人员也能判断是设备负载造成回调延迟,还是拍摄路径本身需要重采,而不是面对一个笼统的“28 帧失败”。
这种设计看起来少存了很多东西,恢复却更可靠。原生对象跟进程生命周期绑定,恢复后继续使用旧句柄只会得到更难解释的错误。重新打开文件、重新创建重建会话,再从最后确认序号继续,是成本稍高但语义清楚的做法。写检查点时先落临时文件、同步完成后再原子替换,避免被打断后读到半段 JSON。
页面状态没有直接跟着捕获回调跳。采集层发出统计快照,UI 每 200 ms 合并一次;因此 480 帧不会触发 480 次重绘。真正的状态链是 READY → CAPTURING → DRAINING → TIMELINE_STABLE。进入 DRAINING 后按钮禁用,但仍等待已在队列中的帧完成门禁;只有队列归零、最后一个检查点写完,才显示稳定状态。
为了确认节流没有掩盖最终值,我在 DRAINING 结束时强制推送一次不可合并的终态快照。之前只靠 200 ms 定时器时,页面恰好销毁定时器就会停在 451 帧,但底层其实已经接受 452 帧。最终快照由任务控制器发出,页面只读;这样即便 UI 订阅晚一拍,持久化账本和日志仍是唯一事实源。正式项目里订阅句柄也要在页面销毁时解除,否则下一次进入会出现两套页面同时消费同一快照,表现为进度抖动或重复提示。
六、08:26 的最终结果与一次反例测试
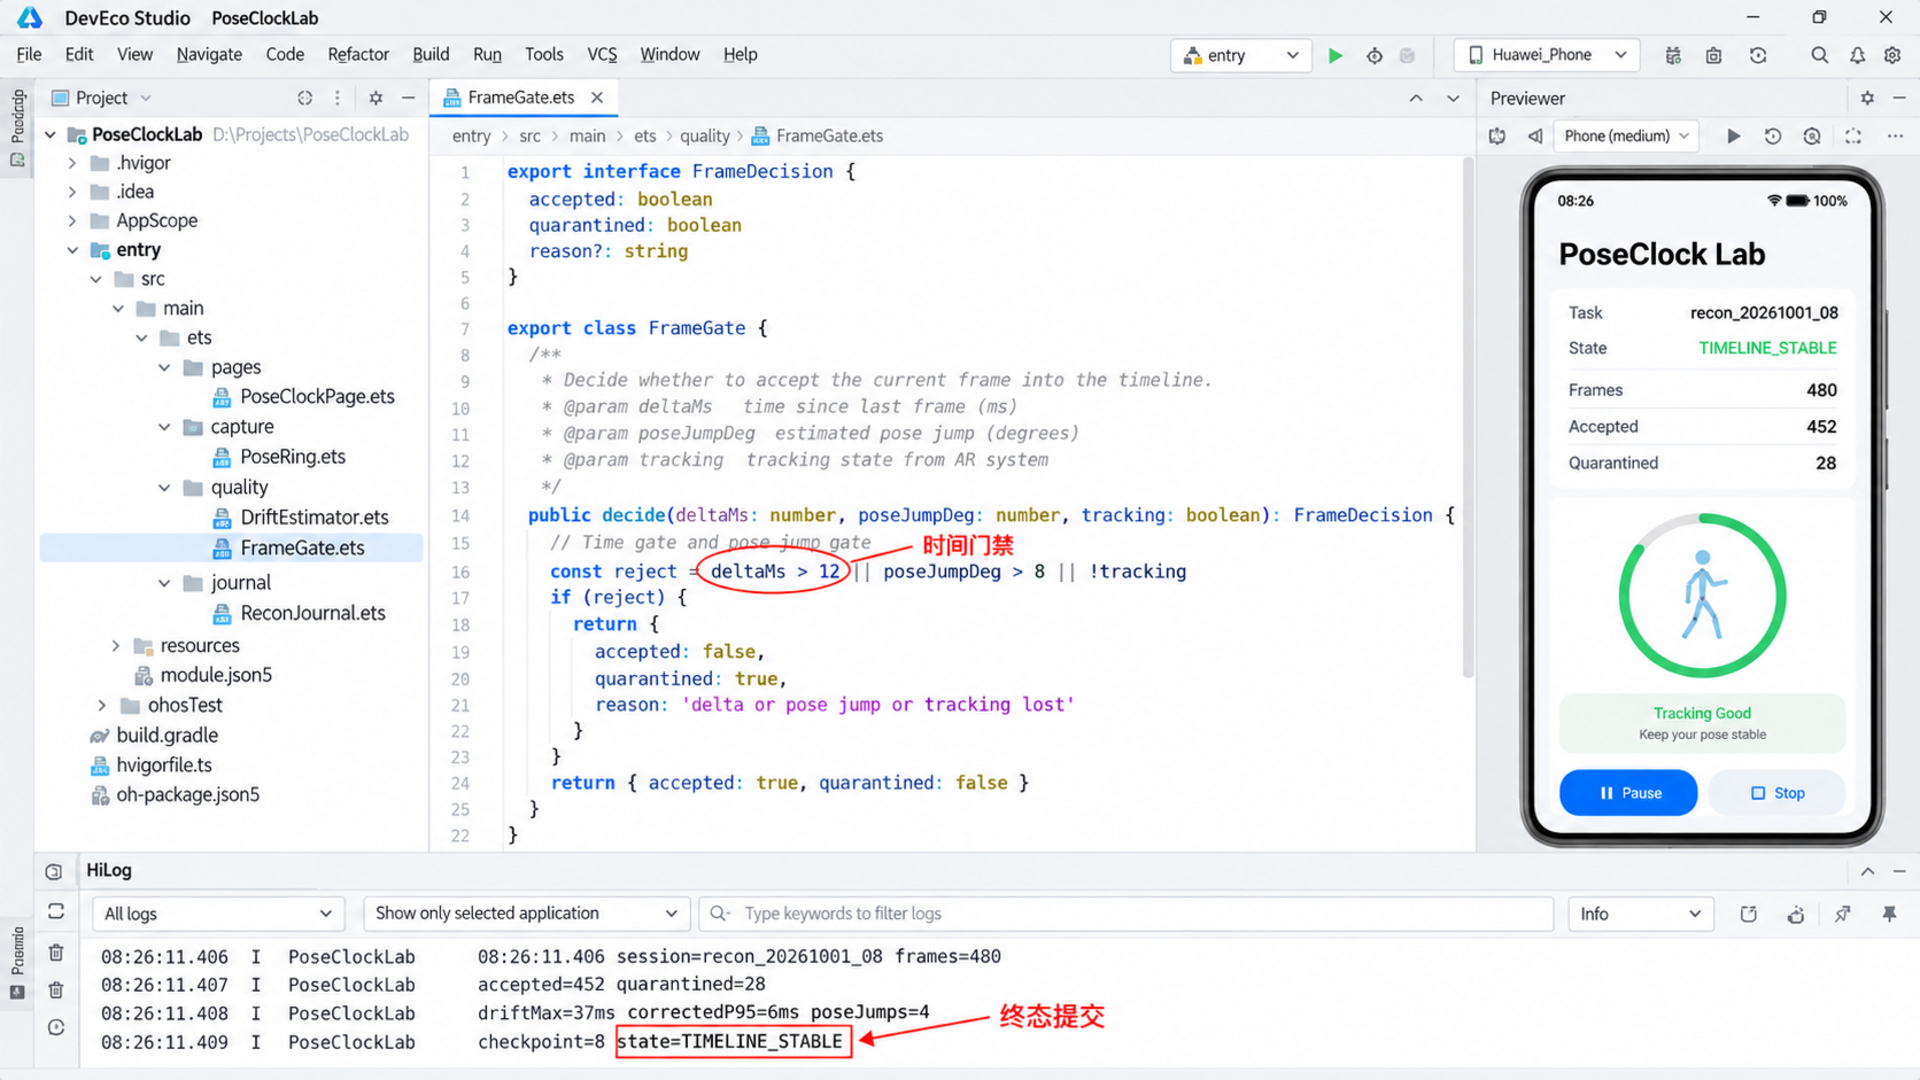
最后一轮运行的数据固定为:任务 recon_20261001_08,捕获 480 帧,接受 452 帧,隔离 28 帧,其中检测到 4 次姿态突跳;原始最大漂移 37 ms,校正后误差 p95 为 6 ms,检查点数为 8,最终状态 TIMELINE_STABLE。隔离率并不低,但重建出来的凳腿边缘不再分叉,局部点云也没有明显的扭转带。
我还做了一个反例:把门禁关掉,只保留漂移校正,480 帧全部进入管线。时间轴重影消失了,但四次姿态突跳仍在转角制造短小毛刺。这证明“时间正确”和“姿态可信”是两道不同的门,不能因为前者改善就省掉后者。
调试日志最终保留四行核心事实:frames=480、accepted=452 quarantined=28、driftMax=37ms correctedP95=6ms poseJumps=4、checkpoint=8 state=TIMELINE_STABLE。这些值同时出现在页面、IDE 图和运行截图里,方便测试人员把视觉结果对应到数据链,而不是靠一句“看起来好了”。
七、这套处理的边界
这套方案适用于图像与姿态来自不同异步回调、但共享可换算单调时钟的端侧采集。如果设备只提供墙上时间,或两路数据没有任何可对齐的时间基准,中位数估计无法凭空建立因果关系,需要数据源提供硬件同步或统一序号。姿态插值也不是万能药:跟踪丢失跨越较长区间时,两个端点都“合法”并不代表中间轨迹真实。
生产环境还要补三项。第一,矩阵插值应使用平移线性插值和四元数球面插值,不能对 4×4 矩阵逐元素求平均。第二,隔离帧可能包含用户场景信息,诊断文件要有明确保留周期并随任务删除。第三,阈值要按设备能力分层,不能把测试机的 12 ms 固化成全局常量。
对这次问题最有用的判断,是不要把“接口调用成功”当成“数据正确”。3DGS 采集链真正脆弱的地方往往不在某一个 API,而在多条异步时间线之间。把原始时间保留下来、把漂移变成指标、把坏姿态隔离为可审计事实,模型才不必替采集层承担无法解释的错误。
参考资料:

作为“人工智能6S店”的官方数字引擎,为AI开发者与企业提供一个覆盖软硬件全栈、一站式门户。
更多推荐
 1
 0
- 0


 已为社区贡献6条内容

所有评论(0)