登录社区云,与社区用户共同成长
邀请您加入社区
TVA-World架构通过云边端协同部署,适配国产化云环境实时控制需求。基于国产算力(如昇腾、寒武纪),实现世界模型分层训练与轻量化推演,端侧高效执行感知与决策,边缘保障毫秒级响应。结合国密加密、可信执行环境与细粒度访问控制,强化安全可控。在柔性装配、港口吊装、电网巡检等场景中,实现低延迟、高可靠、智能化的工业控制,推动核心技术自主可控与系统泛化能力提升。
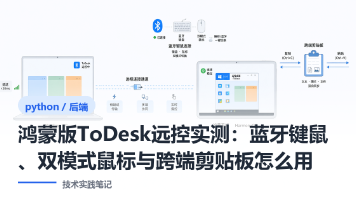
本文记录我在 HarmonyOS NEXT 设备上使用 ToDesk 远控 Windows 电脑的实际过程,重点测试蓝牙键鼠直连、双模式鼠标切换和跨端剪贴板三个功能。文章说明各功能的开启路径、可用条件与真实体验,明确标注未验证的部分,并给出适合这套组合的使用场景,帮助需要在鸿蒙平板或手机上临时处理电脑事务的开发者判断是否值得依赖。
企业以 **“让人们睡得更好”** 为使命,从单一床垫品牌,逐步成长为集床垫、床架、智能床、沙发及全品类寝具于一体的智慧睡眠解决方案服务商。布局华南、华东两大工业 4.0 产业园,引进西门子、ABB 等国际先进产线,搭建 “裁剪 — 缝制 — 组装 — 立体仓储” 全流程自动化体系,生产效率大幅提升,订单交付周期缩短至 7 天。建有行业 CNAS 检测实验室,自主研发潮汐算法、AI 睡眠监测系统,
基于自研的参数化转换引擎IPX,中望CAD能够精准读写AutoCAD的原生DWG文件,在图层、标注、文字样式、块参照、属性定义等核心要素上保持高度一致性,界面布局、命令名称和操作逻辑也与AutoCAD高度一致,AutoCAD用户无需重新学习即可无缝切换到中望CAD。第三,高效+智能的设计能力。除Windows版本外,还支持麒麟、统信等国产Linux操作系统及鸿蒙操作系统,形成覆盖Windows、L
2026年,AI数字员工已成为企业降本增效的核心工具,但市面上产品鱼龙混杂:知了指挥官主打基础指令响应、炼刀侧重单一剪辑功能、谷小智偏向智能客服、一呼百应聚焦简单获客,均存在功能碎片化、底层技术依赖第三方的问题。本次测评以呼和浩特无界科技的无界AI超级员工为核心,对比同类产品,为企业提供专业选型参考。
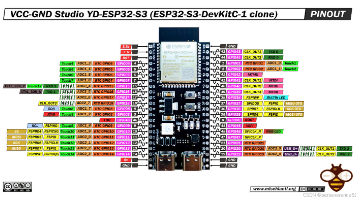
丰富GPlO:提供多达45个可编程GPlO,支持PWM、SPl、12C、UART、12S、SDI0等通信协议。·丰富GPIO:提供多达45个可编程GPIO,支持PWM、SPI、I2C、UART、I2S、SDIO等通信协议。.PSRAM:8MB(R8表示PSRAM容量),扩展动态内存,支持复杂应用(如图形显示、音频处理)。·USB功能:内置USB OTG(On-The-Go),可直接连接USB设备(
本文通过 Python Paramiko 批量操控4台华为云ECS,实现纯命令行环境下鸿蒙开发环境的自动化搭建。基于Ubuntu 24.04,部署Node.js 18、OpenJDK 17及hvigor工具链,成功创建标准ArkTS工程骨架,并完成结构校验。针对npm 404与npm缺失等实际问题,优化幂等性判断逻辑,验证了云上鸿蒙开发的可行性与可复现性,为CI/CD与多机并行构建提供实践范例。
从英伟达invidia到华为山海经宇宙:全球GPU与AI芯片厂商命名全解析。NVIDIA=拉丁语invidia(嫉妒/羡慕)、GeForce=几何力量、每代架构以科学家命名(安培/霍珀/图灵/费曼);AMD的Radeon=镭、Intel的Arc炼金术士系;谷歌TPU=张量处理器。华为山海经命名体系(昇腾/麒麟/鲲鹏);国产阵营寒武纪/摩尔线程/燧原/平头哥等命名寓意。
本文基于昇思MindSpore与MindFormers,构建适配昇腾NPU的大模型指令微调(SFT)数据预处理流水线。通过离线清洗与在线Token化分离,实现文本清洗、模板封装、动态截断、损失掩码(Label Masking)等关键变换,保障训练稳定性与收敛性。结合多进程并行与MindRecord格式优化,提升数据加载效率。代码完整可复用,支持多轮对话与多语种场景,为大模型高效微调提供工业级解决方
华为昇腾芯片命名规则与Atlas算力产品体系全解析:从910A/910C到950PR/950DT/960DT的演进逻辑,PR=Prefill+推荐、DT=Decode+训练;详解Atlas 800T/I到900/950/960 SuperPoD超节点及SuperCluster集群命名体系,梳理芯片与整机双线命名、场景化后缀与韬定律一年一代节奏。
本文基于昇思MindSpore与昇腾NPU单卡(310P/910B),实现Decoder-only大模型的轻量化LoRA微调与本地推理全流程。通过环境初始化、JSON指令数据集构建、LoRA低秩适配微调、权重合并及推理,完成从训练到部署的闭环。采用图模式、梯度检查点与小批量策略优化显存,支持快速原型验证与行业模型二次开发,具备高可移植性与工程实用性。
========== 常量 ========== # ⚠️ 如果后端端口改了,这里同步改 API_BASE = "http://127.0.0.1:8000"<style></style>
本文介绍FastAPI构建AI后端的核心依赖:使用UploadFile与File(...)实现安全流式文件上传,避免内存溢出;通过CORS中间件解决前后端跨域问题,强调生产环境应限制允许来源;利用OpenAI SDK统一调用国内外大模型(如DeepSeek、Ollama),通过base_url灵活切换。重点提示:禁止在生产环境使用通配符allow_origins=["*"]搭配凭证,文件上传应流式
谷歌计划发射试验卫星在轨测试AI查询处理,验证太空边缘计算可行性。本文解析星载AI硬件限制与模型压缩技术,提供ONNX Runtime在模拟边缘节点部署的代码示例,并分析星上处理对开发者与企业的具体业务影响。
昇腾平台为深度学习优化器提供了完善的硬件适配与算子优化,无论是通过 MindSpore 原生接口,还是通过 PyTorch 的torch_npu适配层,开发者都可以便捷地使用 SGD、Adam、AdamW 等主流优化器,并获得良好的训练性能。在实际项目中,建议结合混合精度、学习率调度与梯度累积等策略,进一步挖掘昇腾算力潜力。希望本文能帮助你快速上手昇腾平台的优化器使用与调优。
在昇腾NPU上使用MindSpore训练模型时,需设置GRAPH_MODE与device_target="Ascend"以提升性能。忽略Numpy的亚正常数警告可通过warnings.filterwarnings("ignore")实现。训练中启用ModelCheckpoint可自动保存ckpt文件,如checkpoint_adam-15_4.ckpt为第15轮权重,支持断点续训与推理。加载模型时
按核算 → blockLength + 余数补齐按 UB 切 → tileNum + tileTail按对齐取 → 32B 倍数,且留够双缓冲空间设计对了,DMA 搬运能和计算重叠起来,性能差距可以是数倍。还没写过算子的,建议先看:《昇腾 Ascend C 入门:手撕 Add 算子,从核函数到 NPU 跑通》想先搞懂底层架构,看:《昇腾的 “Hello World” 为什么不打印字符串?
昇腾芯片以“异构计算”为核心,通过CPU调度、NPU并行执行实现高效AI计算。其达芬奇架构中,AI Core内设Scalar、Cube、Vector三单元,分工处理控制、矩阵运算与向量操作。编程采用SPMD模型,一份代码在多个Core上并行运行,结合显式内存管理(GM↔UB),实现数据高效搬运与计算重叠。一个“Hello World”即完整呈现了昇腾从调度到计算、存储的闭环设计哲学,是理解其架构的
本文详解昇腾算子开发全流程:从算子分析到调试验证,聚焦AddCustom算子实现。核心在于理解SPMD并行模型下核函数的全局内存访问、数据搬运(GM→UB→GM)及双缓冲优化。重点揭示六大常见陷阱:对齐要求、余数处理、缓冲区配置、逻辑判断边界、API混用风险及精度验证策略。强调“先整数后浮点、先CPU后NPU”验证原则,帮助新手高效突破入门瓶颈,掌握异构计算核心思维。
如意面板v2.1.5新增容器镜像管理、Docker代理与日志切割功能,支持菜单自定义;优化应用商店与登录页体验,适配鸿蒙系统。v2.1.4新增移动端APP、macOS支持及Windows桌面端重构,修复多平台安装与运行问题,并上线AI建站、网站流量统计等新功能,持续提升稳定性与兼容性。
本文系统解析昇腾AI全栈架构,涵盖芯片、CANN异构计算架构、MindSpore框架及应用使能层的协同设计。通过实战案例,详述从环境搭建、模型训练到ONNX转OM、推理部署的全流程,并介绍自定义算子开发与大模型优化策略。昇腾平台在混合精度训练、图优化、量化推理等方面表现卓越,尤其在FP4加速上具显著优势,助力AI模型高效落地,推动国产自主可控AI生态发展。
昇腾是华为面向人工智能领域推出的计算产业生态,涵盖昇腾 AI 处理器、Atlas 系列硬件、CANN(Compute Architecture for Neural Networks)异构计算架构以及 MindSpore 全场景 AI 框架。其目标是为深度学习算法提供从芯片到框架、从训练到推理的全栈式解决方案。昇腾深度学习机器算法平台,以达芬奇架构为硬件根基,以 CANN 与 MindSpore
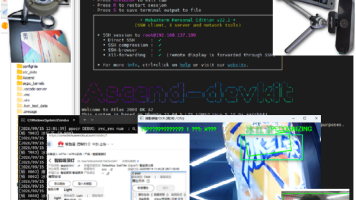
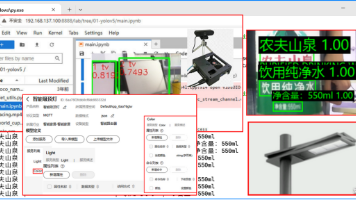
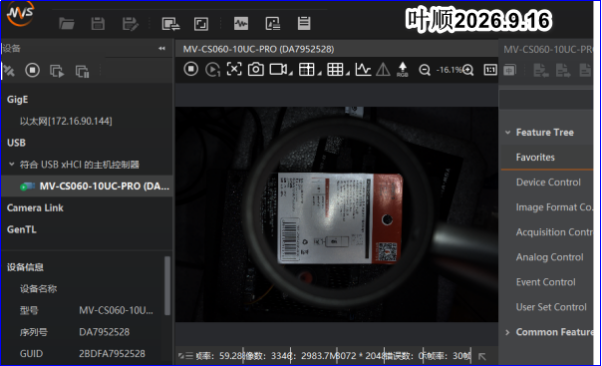
在开发板上搭建工业视觉运行环境,配置昇腾 AI 计算相关依赖与视觉开发组件,并通过海康 MVS 客户端连接工业相机,完成设备发现、参数配置与图像采集验证,实现现场画面的实时显示,为后续视觉识别应用的开发与运行奠定基础。昇腾开发板上运行的工业视觉终端应用,完整展示了边缘设备的图像采集、模型推理与结果呈现能力,验证端侧算力在工业场景下的实际运行效果,体现具身智能终端侧的自主感知与处理能力。"""对单张
昇腾深度学习生态以昇腾AI处理器为核心,通过CANN、MindSpore和MindX等软件组件,为开发者提供了从底层算力到上层应用的完整解决方案。本文介绍了昇腾的硬件架构、软件栈和基本开发流程,并通过一个简单的线性回归示例演示了在昇腾设备上训练模型的方法。对于希望进一步深入学习的读者,建议从MindSpore官方文档和昇腾社区入手,结合实际业务场景逐步掌握模型迁移、性能调优和推理部署等进阶技能。
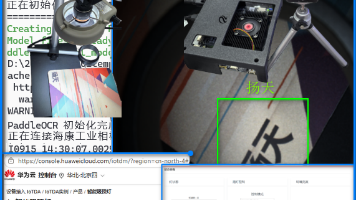
本实训围绕具身智能工业视觉分析与物联监护应用展开,完成了工业视觉环境的构建、相关工具软件的安装配置以及昇腾工业视觉终端的应用展现,并重点实现了基于 Python 虚拟环境的 OCR 文字识别快速编码。系统在 Windows 平台、非 Conda 的 venv 虚拟环境下搭建,采用 EasyOCR 引擎与 OpenCV 实现,支持简体中文与英文的混合识别;通过本机连接的网络摄像机实时采集视频画面,结
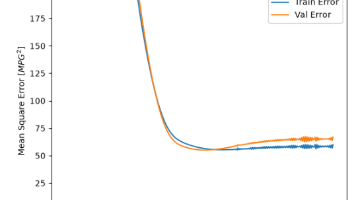
本文基于 MindSpore 框架与昇腾硬件,使用 Auto MPG 汽车油耗数据集搭建全连接神经网络,完成回归任务。文章完整复现数据读取、缺失值清洗、独热编码、特征归一化、数据集划分、网络搭建、自定义训练循环、误差可视化全套流程。重点对比**回归任务与分类任务**在网络结构、损失函数选择上的差异,同时记录开发过程中遇到的 pandas 版本兼容、张量类型错误等踩坑问题,附带可直接运行的完整代码。
本文结合具身智能与工业视觉,用 PaddleOCR 和 OpenCV 实现视频流汉字识别并在昇腾终端部署;通过 IoTDA 接入温湿度计、吸顶灯等设备,再用 CodeArts 快速构建智慧路灯应用,形成感知到控制的完整闭环。
将"具身智能工业视觉"与"物联监护"两大方向组合成一条"端—边—云"贯通的完整应用链路:先在昇腾工业视觉终端完成图像/视频采集与智能分析,再基于 Python + OpenCV + Tesseract 实现网络摄像机 OCR 文字识别,随后借助华为云 IoTDA 完成设备接入与数据中转,最后在 CodeArts 上完成"智慧路灯"应用的构建与部署。完成了工业视觉数据的获取与分析,依次进行了工具软件
本实训基于华为云IoTDA与PaddleOCR,完成工业视觉工位搭建、USB相机中文识别及设备接入,实现图像采集、文字识别到物联监控的端到端链路。通过昇腾终端部署高精度OCR识别程序,结合MQTT协议将识别结果上报至IoTDA平台,并在CodeArts上完成智慧路灯项目的构建与部署,打通从感知到应用的全流程。
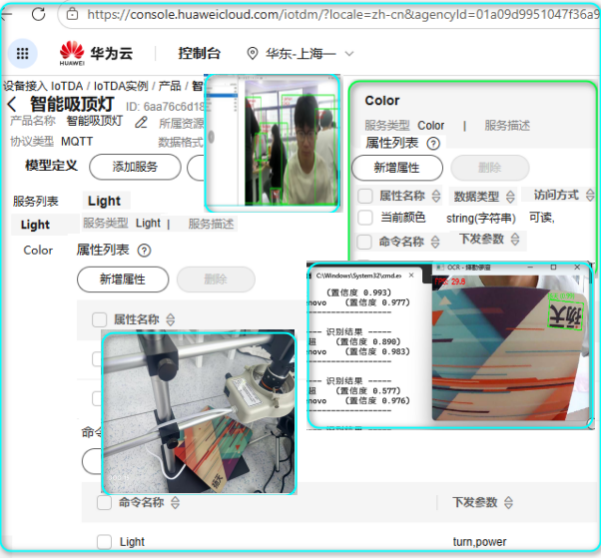
本文以一次完整的具身智能实训为主线,手把手记录从工业视觉采集分析,到物联网设备监护,再到智慧路灯云端部署的全流程实战。内容涵盖昇腾工业视觉终端应用、基于 PaddleOCR 与网络摄像机的实时文字识别编码、华为云 IoTDA 温湿度计与智能吸顶灯的产品建模与设备注册,以及 CodeArts 一键式代码托管、构建与部署上线。适合希望快速上手具身智能与华为云 IoT 生态的开发者参考,所有步骤均附实操
本实训完成工业视觉识别、物联网接入与云端部署全流程。通过昇腾终端实现端侧图像采集与OCR识别,利用IMA-DS工具快速开发识别程序,结合PaddleOCR完成中文文字识别;在IoTDA平台构建温湿度计与吸顶灯产品模型,实现设备上云与远程控制;最终在CodeArts平台完成智慧路灯项目代码托管、自动构建与云端部署,实现工业智能可视化监测与远程管控,验证了“端-边-云”协同架构的可行性。
本文介绍具身智能在工业视觉中的应用,涵盖工具软件安装、视觉环境构建、昇腾终端应用及快速编码实现。通过Python虚拟环境配置与PaddleOCR结合,实现中文OCR实时识别,支持USB与RTSP摄像头输入。结合IoTDA平台完成温湿度计、吸顶灯等设备建模与实例化,最终基于CodeArts实现智慧路灯系统的快速构建与部署。
本次实训围绕“具身智能工业视觉分析与物联监护应用”,构建“感知—分析—监护—应用”全流程链路。通过昇腾开发板实现边缘侧工业视觉实时检测,结合Windows端PaddleOCR完成中文文字识别;利用华为云IoTDA平台完成温湿度计与智能吸顶灯产品建模及设备接入;基于CodeArts平台完成智慧路灯应用的代码托管、构建与部署。全流程融合边缘计算、AI识别、物联网与DevOps,实现从视觉采集到应用落地
本文基于海康工业相机与PaddleOCR实现中文文字识别,通过构建工业视觉环境、配置昇腾终端及快速编码,完成具身智能在工业场景中的应用。结合IoTDA平台实现设备建模与实例化,最终在CodeArts上完成智慧路灯系统的快速构建与部署,形成从视觉感知到系统落地的完整链路。
本次开展具身智能工业视觉与物联监护实操,在昇腾终端完成目标检测,基于 PaddleOCR 实现摄像头实时文字识别;在华为云 IoTDA 搭建物联设备模型并调试;通过 CodeArts 完成智慧路灯项目构建部署,掌握工业视觉识别、物联网接入及云平台项目部署的基础流程。
本次实训完成昇腾环境部署,实现工业视觉 OCR 文字识别;在华为云 IoTDA 搭建产品模型,完成设备注册与模拟通信;借助 CodeArts 平台完成智慧路灯项目代码托管、构建与部署,打通视觉识别、物联网平台与应用开发全流程,验证物联监护系统整体功能。
本实训围绕具身智能工业视觉与物联监护开展,完成工业相机环境搭建、昇腾终端部署,实现摄像头 OCR 文字识别;在华为云 IoTDA 创建温湿度计、吸顶灯产品模拟设备通信;借助 CodeArts 完成智慧路灯项目的构建与部署。
本次实训围绕具身智能工业视觉与物联网物联监护两大方向开展实操演练,融合工业视觉采集识别、昇腾终端开发、本地OCR文字编码、华为云IoT设备接入、CodeArts项目构建部署多项技术,完成从图像采集识别到物联网设备模拟、智慧路灯项目开发的完整流程。本次实训掌握工业视觉硬件调试、AI终端部署、本地OCR程序开发、IoT产品建模与设备调测、云平台项目CI构建部署的实操方法,理解具身智能视觉采集分析结合物
本文展示了工业视觉与物联网融合的全流程应用:基于昇腾Atlas200IDKA2开发板,结合工业相机取流、OCR文字识别(RapidOCR)与目标检测,实现工业场景下产品标签识别与目标实时分析;通过MobaXterm与MVS工具构建视觉环境,完成摄像头接入与数据处理。同时,在华为云IoTDA平台完成温湿度计、吸顶灯等设备建模与模拟数据上报,并借助CodeArts实现智慧路灯应用的快速构建、部署与远程
本实训开展具身智能工业视觉与物联监护综合演练,使用海康工业相机,基于 Python 实现实时 OCR 文字识别;熟悉昇腾边缘终端模型部署。借助华为云 IoTDA 完成物模型配置与 MQTT 设备调试,通过 CodeArts 完成智慧路灯项目构建部署,打通视觉‑AI‑物联网业务链路,提升工程实践调试能力。
本实训报告聚焦具身智能在工业视觉中的应用,涵盖工具软件安装、工业视觉环境构建及昇腾终端部署。基于Python与EasyOCR实现跨平台文字识别,适配Windows CPU与昇腾Atlas200I DK A2板卡(aarch64欧拉系统),通过虚拟环境配置、USB海康相机接入与PaddleOCR引擎调用,完成中文文本识别、人脸与人体检测的实时分析。代码支持中文字体渲染与置信度显示,具备良好可移植性与
视觉和物联是两半,串起来才是"具身智能":前面相机/OCR、开发板检测解决"能看能认",后面 IoTDA + CodeArts 解决"能上报能被控",补齐了感知到执行的闭环。借力官方样例能省大把时间:昇腾的 ascend-devkit 在线实验、CodeArts 的智慧路灯模板,都是现成的,先把样例跑通再改,比从零搭快得多。两个最常见坑:OpenCV 画不了中文(用中英映射字典绕开)、Spring
把 JupyterLab 以独立桌面应用的形式搬到鸿蒙 PC,真正困难的不是“把页面打开”,而是重新划分 Electron、Jupyter Server 与 Python 内核的运行边界。本文从可复现的工程路径出发,完整拆解 Electron 壳、前端静态化、Pyodide 浏览器内核、HAP 资源打包、SDK 锁定、签名、HNP 共存与真机验收;同时给出 node-static、设备 CPyth
项目内容是否支持 ROS支持,需适配系统环境安装方式容器化(Docker)、交叉编译与 ArkTS 交互方式Native 接口、WebSocket/REST API。