登录社区云,与社区用户共同成长
邀请您加入社区
本文以 PortraitInputGate 工程演示图像输入处理中的方向与资源控制问题。针对六张待增强图片,强调“文件方向”与“显示方向”分离的重要性,提出通过纯函数预计算旋转后尺寸与像素数,实现预算可控的解码计划。基于 EXIF 方向码(1、3、6、8)进行规范映射,避免未定义方向导致误判。关键在于:先计划后解码,仅按计划申请内存,防止大图解码浪费资源;同时区分 plannedRotation
本文基于昇腾NPU与MindSpore,针对图像分类任务系统阐述了max_lr在学习率调度中的核心作用。通过实现OneCycleLR与余弦退火策略,结合LRRangeTest自动搜索最优max_lr,构建了从环境初始化、超参搜索到端到端训练的完整流程。实验表明,合理设置max_lr可显著提升收敛速度与模型精度,尤其适用于ResNet50等大模型。文中总结了模型规模、batch_size缩放及微调场
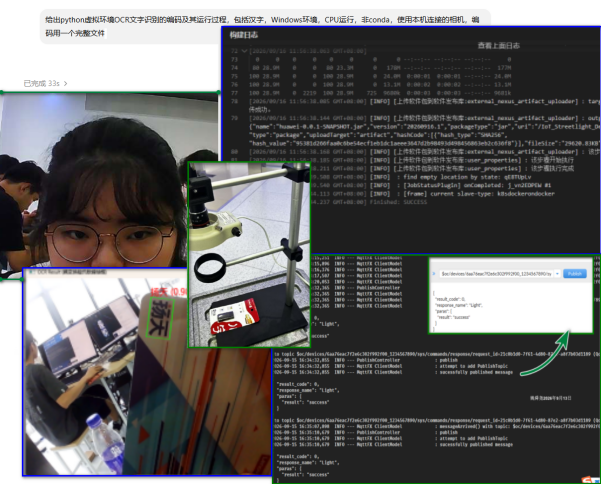
本实训围绕具身智能工业视觉分析与物联监护应用展开,完成了工业视觉环境的构建、相关工具软件的安装配置以及昇腾工业视觉终端的应用展现,并重点实现了基于 Python 虚拟环境的 OCR 文字识别快速编码。系统在 Windows 平台、非 Conda 的 venv 虚拟环境下搭建,采用 EasyOCR 引擎与 OpenCV 实现,支持简体中文与英文的混合识别;通过本机连接的网络摄像机实时采集视频画面,结
本次实训围绕“视觉感知—智能识别—物联互联”主线,完成了从工业视觉端侧采集到云端物联管理的完整链路搭建。实训中完成了昇腾 Atlas 200I DK A2 工业视觉终端的环境构建与 YOLOx 样例验证,基于 PaddleOCR 实现纯 CPU 环境下调用摄像头的汉字识别程序,并在华为云 IoTDA 平台完成温湿度计、智能吸顶灯两类产品的物模型构建、设备注册及 MQTT 模拟联调,最后通过 Cod
本实训围绕具身智能工业视觉与物联监护开展,完成工业相机环境搭建、昇腾终端部署,实现摄像头 OCR 文字识别;在华为云 IoTDA 创建温湿度计、吸顶灯产品模拟设备通信;借助 CodeArts 完成智慧路灯项目的构建与部署。
本次实训围绕具身智能工业视觉与物联网物联监护两大方向开展实操演练,融合工业视觉采集识别、昇腾终端开发、本地OCR文字编码、华为云IoT设备接入、CodeArts项目构建部署多项技术,完成从图像采集识别到物联网设备模拟、智慧路灯项目开发的完整流程。本次实训掌握工业视觉硬件调试、AI终端部署、本地OCR程序开发、IoT产品建模与设备调测、云平台项目CI构建部署的实操方法,理解具身智能视觉采集分析结合物
本实训报告聚焦具身智能在工业视觉中的应用,涵盖工具软件安装、工业视觉环境构建及昇腾终端部署。基于Python与EasyOCR实现跨平台文字识别,适配Windows CPU与昇腾Atlas200I DK A2板卡(aarch64欧拉系统),通过虚拟环境配置、USB海康相机接入与PaddleOCR引擎调用,完成中文文本识别、人脸与人体检测的实时分析。代码支持中文字体渲染与置信度显示,具备良好可移植性与
GPU 云服务器选卡先看显存能不能装下模型,再看单位算力成本,最后看供货和合规。2026 年的实用选择可以直接收敛到几条主线:训练优先 H200/H100/B200,7B-13B 微调优先 RTX 4090,推理优先 L40S/H20,FLUX 图像生成优先 RTX 5090 或 48GB 显存卡,国内合规场景重点看 H20 和昇腾 910B/910C。
Flux 作为高性能文生图模型,结合 GRPO(Group Relative Policy Optimization)强化学习可显著提升生成质量与美学一致性。昇腾平台迁移需解决算子不兼容、数据类型限制、显存瓶颈、通信适配、精度漂移五大核心问题,基于 DanceGRPO 框架实现 Flux 的 NPU 全链路训练,最终性能达 GPU 的 90%+,奖励值误差 < 0.02%,为多模态生成强化学习提供
文件夹作用说明accelerateHugging Face Accelerate 分布式训练配置示例,用于多卡 / 多机、FSDP 训练,存放 accelerate 的 config 文件ascend华为昇腾 NPU 芯片适配的训练 / 推理样例,国产昇腾硬件跑大模型用deepspeedDeepSpeed ZeRO 优化器的配置样例,大模型多卡显存优化,做大模型全量微调必备extras高级进阶功能
工具:WSL + Ubuntu24 + DevEco Studio。
本文主要介绍目前小模型领域的服务化情况和Triton Inference Server方案,这也是目前昇腾在小模型服务化的主打方案,并详细介绍三条路径,Python backend、GE custom backend和ONNX-RUNTIME backend子方案。
本文详细记录了利用AI Agent辅助打通Qwen3-ForcedAligner和Qwen3-ASR双模型构建实时语音转写与逐词对齐系统的全过程。目标是在一台Atlas 800T A2服务器上实现高并发服务化系统,最大化系统吞吐量。文章分为七个阶段,从单模型打通到双模型联立,再到多卡调度与多进程集群的实现,最终形成了一套完整的生产级服务化系统。项目中,AI Agent在环境配置、性能优化、瓶颈定位
YOLO26的边缘部署,本质是在约束条件下寻找最优解。没有万能配置,只有适合当前硬件和业务需求的权衡。建议新手先从NUC或普通PC+iGPU起步,跑通全流程后再迁移到专用AI芯片。每一步都保留中间产物和日志,出问题才能快速回溯。如果你正在适配其他硬件(如昇腾、寒武纪),或在量化过程中遇到精度崩塌,欢迎评论区留言。下期可以聊聊如何用OpenVINO的Model Optimizer自定义层替换,解决Y
《AI时代工业视觉检测创新路线图》摘要:本白皮书系统规划了工业视觉检测的智能化转型路径。针对当前行业痛点(环境适应性差、样本依赖性强、部署成本高),提出三大技术突破方向:1)自适应检测(AI光照补偿、多模态融合);2)智能优化(参数自动调优、预测性维护);3)移动化转型(鸿蒙端侧AI方案)。重点部署9大创新工具,分三个阶段实施:短期(1-2月)聚焦基础增强工具,中期(3-6月)开发多模态检测系统,
自动驾驶感知中的激光雷达点云高效处理方案 该方案针对自动驾驶系统中激光雷达每秒产生150万个点云数据的实时处理挑战,提出了一种基于NPU加速的二维BEV投影方法: 问题背景:传统CPU逐点处理(O(N log N))无法满足30ms规划周期的实时性要求,单帧处理时间超过200ms。 核心思路: 将三维点云投影到二维BEV俯视图 通过2D卷积网络进行目标检测 计算复杂度从O(N²)降低到O(H×W)
摘要 Catlass Conv模板提供了一种高效实现非标准卷积的方法,通过Img2Col+GEMM转换将卷积运算转化为矩阵乘法。该模板支持多种卷积变体(如空洞、分组卷积),并允许手动调优分块参数优化性能。实现步骤包括:1)定义卷积参数结构体,自动计算输出尺寸;2)实现Img2Col将输入图像转换为列矩阵;3)执行GEMM矩阵乘法;4)通过Col2Img还原输出格式。关键特性包括灵活配置卷积参数、分
这篇文章介绍了基于昇腾CANN的空间智能处理方案,重点针对点云数据处理中的实时性挑战。文章首先分析了无人机避障和机器人SLAM等场景对点云处理的严苛要求,包括百万级点云数据的处理需要在30-100毫秒内完成。随后详细介绍了cann-recipes-spatial-intelligence配方库的结构和功能模块,涵盖点云分割、3D目标检测、SLAM等核心算法。文章通过具体代码示例展示了点云数据的读取
摘要: CANN ops-cv是昇腾NPU专用的计算机视觉算子仓库,包含Resize、NMS、ROIAlign等核心算子,用于图像缩放、目标检测等任务。该仓库解决了视觉推理中的两大痛点:图像前处理的高计算量(如4K图像缩放)和目标检测后处理的高延迟(如NMS的O(n²)复杂度)。通过Ascend C原生实现,算子直接在NPU上运行,避免CPU-NPU数据传输开销。ops-cv算子分为image类(
之前做数值计算,一直用NumPy在CPU上跑。数据量一大,CPU就扛不住了。后来发现asnumpy这个库,让NumPy的API直接在昇腾NPU上跑,速度快了10倍不止。这篇文章就来讲讲这个库的使用方法。
去年做一个科学计算项目,需要大量三角函数和指数运算。用PyTorch原生算子在昇腾NPU上跑得特别慢。后来发现ops-math这个库,专门为数学类算子做了优化,性能直接提升了3倍。这篇文章就来讲讲这个库的使用方法。
本文对比了5款跨境电商图片翻译工具:妙言小智、马力翻译、易可图、象寄翻译和阿里云图片翻译。测试基于5种电商图片类型,从OCR识别、翻译质量、背景修复、排版还原和综合体验5个维度评分。结果显示,妙言小智以44分总分表现最优,尤其在背景修复和电商术语翻译方面突出;马力翻译适合轻度用户;易可图适合需要设计+翻译一站式服务的用户;象寄翻译支持多引擎切换;阿里云则更适合企业级集成。文章还指出Google的N
本文介绍了使用asc-devkit工具集优化Ascend C算子性能的实用技巧。通过三个核心工具:asc-profile(性能分析)、asc-debug(调试)和asc-bench(基准测试),开发者可以快速定位和解决算子性能问题。文章重点展示了如何利用asc-profile找出tiling参数过大导致的HBM读写瓶颈,并通过自动调优将MatMul算子性能提升43.6%;asc-debug帮助检测
【昇腾CANN】ops-cv算子库深度解析:让计算机视觉跑得更快
写给前端的 CANN-ops-cv:昇腾计算机视觉算子库到底是啥?