
3DGS+Node.js:跨设备采集帧时间基准漂移与关键帧预筛【鸿蒙心迹】
技术栈:HarmonyOS 7 空间建模场景 / 3DGS 外围采集预审 / Node.js fs/promises / 业务时序校验
工程项目:FrameClock|任务 FC-1111|批次 GS-052
一、文件都在,重建还是可能拿到错序输入
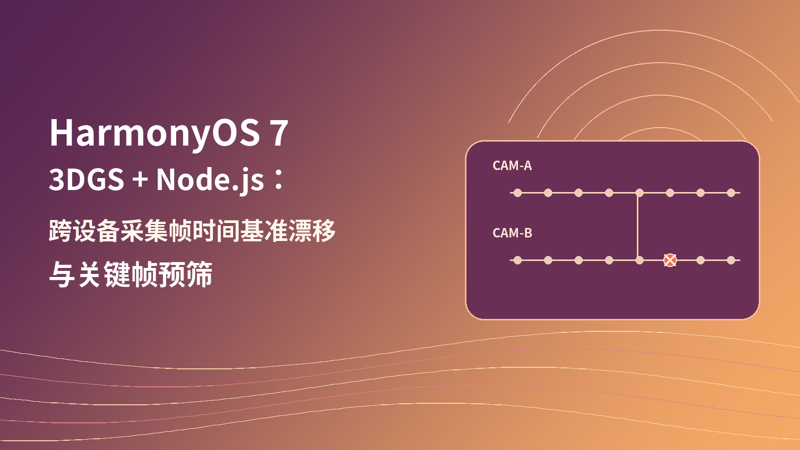
在三维重建素材进入算法前,我更关心的一件事是:素材清单中的时间到底来自同一个时钟吗?两个采集终端分别给照片打上本机毫秒戳,合在一起排序,看起来很容易。但设备时钟只要相差一百多毫秒,按原始时间排序就可能改变同一动作的前后关系。内容哈希全部正确,也证明不了这些帧发生的先后顺序正确。
这里仍以 HarmonyOS 7 的 3DGS 应用场景为背景,不过把工程边界放在重建服务之前。华为官方介绍了 Spatial Recon Kit 对 3DGS 端侧重建与渲染的能力,本文没有调用未经核实的重建API,也没有自行宣称某组数据可以提高建模精度。我要做的是一个可独立运行的 Node.js 预审脚本,为算法准备相对可信的输入清单。
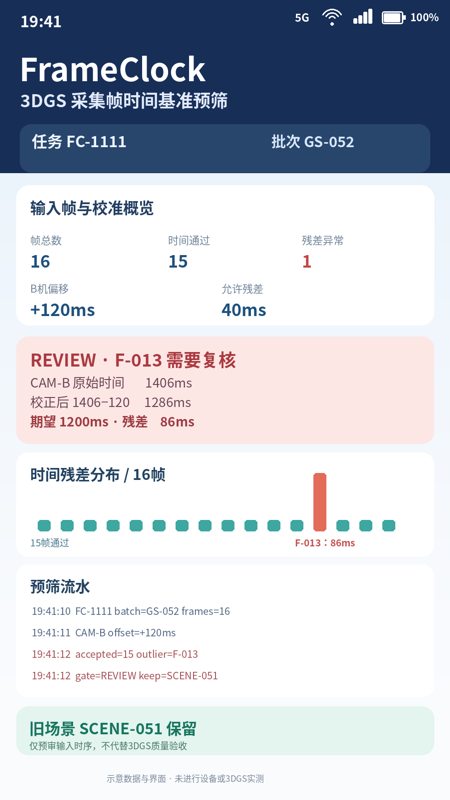
FrameClock Demo 使用任务 FC-1111,采集批次 GS-052。构造了 16 帧,来源设备 CAM-A 与 CAM-B。预先约定统一时间基准:B设备记录时钟比基准快 120 ms,业务允许的最大配对残差为 40 ms。校正后有 15 帧落在阈值内,只有 F-013残差为 86 ms,故批次进入 REVIEW,旧场景 SCENE-051 保持可用。所有值都是可复算的虚构演示数据,不是多机采集实测结果。
二、时钟偏移和帧乱序不是同一个故障
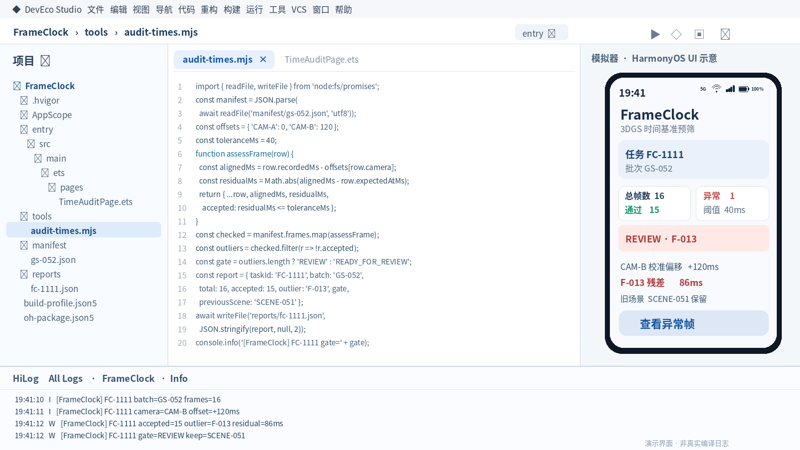
先区分两个常被混为一谈的字段。recordedMs是设备给出的本机时间;expectedAtMs是采集方案赋予这一序号的参考时刻。它可以来自事先约定的触发节拍,也可以来自已校准的同步信号,不能直接用文件名排序后的索引来替代。clockOffsetMs描述设备相对该基准的偏移,必须由独立校准步骤提供。
若B设备始终比基准快120毫秒,一张参考时刻1200毫秒的正常帧,应记录为1320毫秒;校正后回到1200毫秒。如果一帧实际记录1406毫秒,那么扣除120毫秒仍是1286毫秒,与期望时刻相差86毫秒。这正是本例异常帧 F-013 的形成方式。直接把全部记录减去同一个数字,反而会破坏A设备原本正确的时间。
接收清单时,先做格式防线:帧ID和设备ID必须存在,时间必须为有限数字,序号不能重复,源文件路径必须在允许的素材目录内。这些校验不能替代图像质量检查,却能尽早挡住一个“看起来是数字”的空值、非法时间或重复帧;凡无法确定时间基准的帧,不能悄悄视作通过。
import { readFile } from 'node:fs/promises';
const manifest = JSON.parse(await readFile('manifest/gs-052.json', 'utf8'));
const allowed = new Set(['CAM-A', 'CAM-B']);
const seen = new Set();
for (const row of manifest.frames) {
  if (typeof row.id !== 'string' || !allowed.has(row.camera) ||
      !Number.isFinite(row.recordedMs) || !Number.isFinite(row.expectedAtMs) ||
      !Number.isInteger(row.sequence) || seen.has(row.sequence)) {
    throw new Error(`invalid time row: ${row.id ?? 'unknown'}`);
  }
  seen.add(row.sequence);
}
这段只保证结构和唯一性,没有读取或重命名真实图片,更没有擅自推算设备时差。若生产清单的相机时钟曾被用户手动校时、设备重启或者跨时区转码,需要把该变化记录成新的校准段。不能对一整段含有时钟跳变的序列强行使用同一个偏移量。
三、用残差复核,而不是修改原始戳
我的处理方式是保留原始值,在审查结果中增加alignedMs和residualMs。这样后续审计仍能回到采集时的输入;若某天校准依据被更新,也能重新计算,不必恢复一批被覆盖过的原始文件。演示里的偏移值是采集方案给定,不是 Node.js 或 Spatial Recon Kit 自动识别出来的系统参数。
下面的纯函数只算出业务层的判定结果,具体何时选出关键帧由重建团队另行决定。因为短时间相邻的图片即使时钟没有问题,也未必都有足够的视差或清晰度,所以“时间通过”不等于“关键帧合格”。这里将步骤命名为关键帧预筛,避免把静态时间检查误写成真正的视觉特征提取。
function assessFrame(row, offsets, toleranceMs = 40) {
  const offset = offsets[row.camera];
  if (!Number.isFinite(offset)) throw new Error(`no calibration: ${row.camera}`);
  const alignedMs = row.recordedMs - offset;
  const residualMs = Math.abs(alignedMs - row.expectedAtMs);
  return {
    id: row.id, camera: row.camera, alignedMs, residualMs,
    accepted: residualMs <= toleranceMs
  };
}
const offsets = { 'CAM-A': 0, 'CAM-B': 120 };
const checked = manifest.frames.map((row) => assessFrame(row, offsets, 40));
const bad = checked.filter((row) => !row.accepted);
const gate = bad.length === 0 ? 'READY_FOR_REVIEW' : 'REVIEW';
阈值边界也要写清楚:<=40视作本业务检查允许,>40是异常。若把条件写成<40,临界帧会在不同脚本间得到相反结论。测量单位全部是毫秒,不能把导出的秒级时间戳直接参与比较。对于真正多机数据,采集终端的本地时钟质量、同步方式与预期节拍,都应进入元数据清单。
四、预审报告和场景发布必须隔开
FrameClock 不应拥有“检测到异常就删除旧场景”的权限。它只是上传重建前的一个审查门禁:异常帧进入待复核清单,生成不覆盖旧版本的报告,当前线上场景 SCENE-051 保持不变。只有在人工复核、算法输入检查和实际渲染验收都完成以后,产品才可能执行另一个明确的发布流程。
生成报告时,要避免中断写入造成半截 JSON 被下一步当成有效结果。开发侧脚本可以先写临时文件,再在同一目录内重命名;实际生产还应考虑不同操作系统的原子替换语义、崩溃恢复和并发任务互斥。示例保留原始清单不动,输出文件单独以任务号命名。
import { writeFile, rename, mkdir } from 'node:fs/promises';
await mkdir('reports', { recursive: true });
const report = {
  taskId: 'FC-1111', batch: 'GS-052', total: checked.length,
  accepted: checked.length - bad.length, outlier: bad.map((r) => r.id),
  calibration: { 'CAM-A': 0, 'CAM-B': 120 }, toleranceMs: 40,
  gate, previousScene: 'SCENE-051'
};
const temp = 'reports/fc-1111.json.tmp';
const target = 'reports/fc-1111.json';
await writeFile(temp, JSON.stringify(report, null, 2), 'utf8');
await rename(temp, target);
临时文件写入失败时应保持旧报告,重命名失败则记录错误并清理临时产物。不要在catch中把门禁改成READY;无法判断就保留REVIEW并阻止自动推进。最关键的一点是:脚本输出的“审核状态”只是我们业务定义的流程结果,不能冒充系统级权限、真正的3DGS重建质量分数或应用商店审核结论。
五、把错序放进页面,让复核者能够核对
只有一个红色报警数字不够用。页面应该同时显示来源相机、原始时间、校正偏移、校正后时间、预期时间与残差。对于本批次,F-013在 CAM-B 上的原始值是 1406ms,减去 120ms后为 1286ms,而参考值是 1200ms,差值是 86ms。页面直接列出算式,比一句“模型认为异常”更容易检查。
本轮配图里的 16:41 与日志不是实际设备时间。为便于读者串联判断,我给它固定演示日志:19:41:10读取清单16帧;19:41:11校准B设备偏移120ms;19:41:12得到通过15帧、异常1帧;随后进入REVIEW并保留SCENE-051。真实项目建议把各事件附带单调递增的流程序列号,因为多个设备的墙上时间本身可能并不可靠。
如果用户选择“重新校准”,应该创建新的审查修订版,而不是覆盖上一份报告。若正在审查GS-052时又打开其他批次,异步返回时要核对任务号;旧批次结果只能入自己的报告,不能刷新当前页面。页面退出时可以取消未开始的本地工作,但已生成的历史报告不应因为UI销毁而失去追溯路径。
六、把验证留在可复算的边界里
我给这套流程设置四项验收:正常帧在对应设备扣除偏移后残差为零;F-013固定得到86毫秒;阈值40毫秒只允许15帧;输出门禁REVIEW并明确保留旧场景SCENE-051。通过这些构造数据只能证明业务规则在小样本下的自洽性,不能推出相机硬件同步性能,更无法推出3DGS成品质量。
下一步若用于真实采集,要追加真实校准来源、文件内容哈希、帧缺失和重复、时间回拨、跨设备时区与纳秒单位换算、帧姿态质量、图片运动模糊等更严格的验收。对于不可靠的预期时间字段,正确的动作可能是直接阻断入库并要求重新采集,而不是用一条未经解释的线性插值“补齐”。
这篇文章与常见的3DGS速度或渲染优化讨论不同:它只关心重建发生之前的清单时间基准。处理好这一层,最大的价值不是让图像更漂亮,而是当结果不好时,还能复盘输入是否从一开始就排错了顺序。功能边界清楚,后续模型和设备团队才能沿着一致的数据证据继续排查。
参考与范围:华为官方空间计算介绍与 Spatial Recon Kit 条目用于确认HarmonyOS具备相关3DGS场景能力;示例脚本只调用Node.js标准fs/promises接口。本文不声称assessFrame()属于HarmonyOS官方SDK,不声称进行过3DGS重建、设备同步实测或真实场景发布。

作为“人工智能6S店”的官方数字引擎,为AI开发者与企业提供一个覆盖软硬件全栈、一站式门户。
更多推荐
 0
 0
- 0


 已为社区贡献2条内容

所有评论(0)