
HarmonyOS 7 + Sensor Service Kit + ArkTS 技术干货:多传感器订阅、采样节流与场景化数据处理【鸿蒙心迹】
这篇不从“如何读取一个加速度值”开始,而是从一个更容易踩坑的问题切入:当加速度计、陀螺仪、光线、距离等多个传感器同时工作时,页面为什么很快就会变成一堆高频回调?真正要解决的,不只是 API 调用,而是订阅边界、采样频率、数据合并和场景判断。
一、传感器难点不在“能读”,而在“持续稳定地读”
第一次做传感器页面时,很容易获得一种错觉:调用订阅接口、拿到回调、把数字显示出来,功能就完成了。
单个传感器确实很简单。问题出现在工程一旦往前走一步:页面同时需要加速度计判断姿态,陀螺仪辅助识别运动趋势,光线传感器决定明暗模式,距离传感器再参与近场交互。此时每一路数据都有自己的上报节奏,而且数据天然带噪声。
如果把所有原始数据直接写进 @State,UI 会频繁刷新;如果每个回调里都直接写业务判断,同一动作可能连续触发多次;如果页面离开后没有及时取消订阅,后台还可能继续保留无意义的采样逻辑。
所以我后来把传感器处理拆成三层:最底层只负责订阅和取消订阅,中间层负责采样节流、滤波和状态合并,最上层才负责“设备翻转了”“环境变暗了”“靠近物体了”这种业务语义。
这个拆法看起来多了一层,但后面调试时非常值。
二、先把生命周期收口,不要让订阅散在组件里
Sensor Service Kit 当前 ArkTS 侧可以通过 @ohos.sensor 访问传感器能力。工程里真正应该先解决的,不是读什么传感器,而是“什么时候开始、什么时候停止”。
我的做法是把页面可见性和传感器订阅绑定:页面出现时启动,离开页面时统一释放。这样能避免组件重建后重复订阅,也能把功耗边界说清楚。
import sensor from '@ohos.sensor'

export class SensorRuntime {
  private started: boolean = false

  start(): void {
    if (this.started) {
      return
    }
    this.started = true

    sensor.on(sensor.SensorId.ACCELEROMETER, this.onAccelerometer, {
      interval: 50 * 1000 * 1000
    })

    sensor.on(sensor.SensorId.GYROSCOPE, this.onGyroscope, {
      interval: 50 * 1000 * 1000
    })
  }

  stop(): void {
    if (!this.started) {
      return
    }
    this.started = false

    sensor.off(sensor.SensorId.ACCELEROMETER, this.onAccelerometer)
    sensor.off(sensor.SensorId.GYROSCOPE, this.onGyroscope)
  }

  private onAccelerometer = (data: sensor.AccelerometerResponse): void => {
    // 只接收原始数据,不在这里直接修改 UI
  }

  private onGyroscope = (data: sensor.GyroscopeResponse): void => {
    // 只接收原始数据,不在这里直接做业务判断
  }
}
这里有两个工程判断比较重要。
一个是不要在每次页面刷新时重复订阅。订阅应该是有明确入口和出口的一次性资源管理动作。
另一个是回调函数引用必须稳定。如果 on 和 off 使用的不是同一个函数引用,表面上调用了取消订阅,实际资源可能仍然没有按预期释放。
三、50ms 来一次数据,页面并不需要 50ms 刷一次
传感器回调频率和 UI 刷新频率不是一回事。
比如加速度计每几十毫秒给一次值,真正的页面只需要 100ms 或 200ms 更新一次趋势图;姿态判断甚至只要在数据满足阈值并持续一小段时间后再触发。
所以第二层我会放一个“数据缓冲区”,把高频采样和低频消费拆开。
interface MotionSnapshot {
  ax: number
  ay: number
  az: number
  gx: number
  gy: number
  gz: number
  timestamp: number
}

export class MotionBuffer {
  private latest: MotionSnapshot = {
    ax: 0, ay: 0, az: 0,
    gx: 0, gy: 0, gz: 0,
    timestamp: 0
  }

  updateAcceleration(x: number, y: number, z: number): void {
    this.latest.ax = x
    this.latest.ay = y
    this.latest.az = z
    this.latest.timestamp = Date.now()
  }

  updateGyroscope(x: number, y: number, z: number): void {
    this.latest.gx = x
    this.latest.gy = y
    this.latest.gz = z
    this.latest.timestamp = Date.now()
  }

  snapshot(): MotionSnapshot {
    return { ...this.latest }
  }
}
页面层再用一个较低频率的定时器拉取 snapshot()。这样做以后,高频传感器数据不会直接冲击 ArkUI 状态系统,而且后面如果需要做滤波、滑动窗口或姿态融合,也有明确的落点。
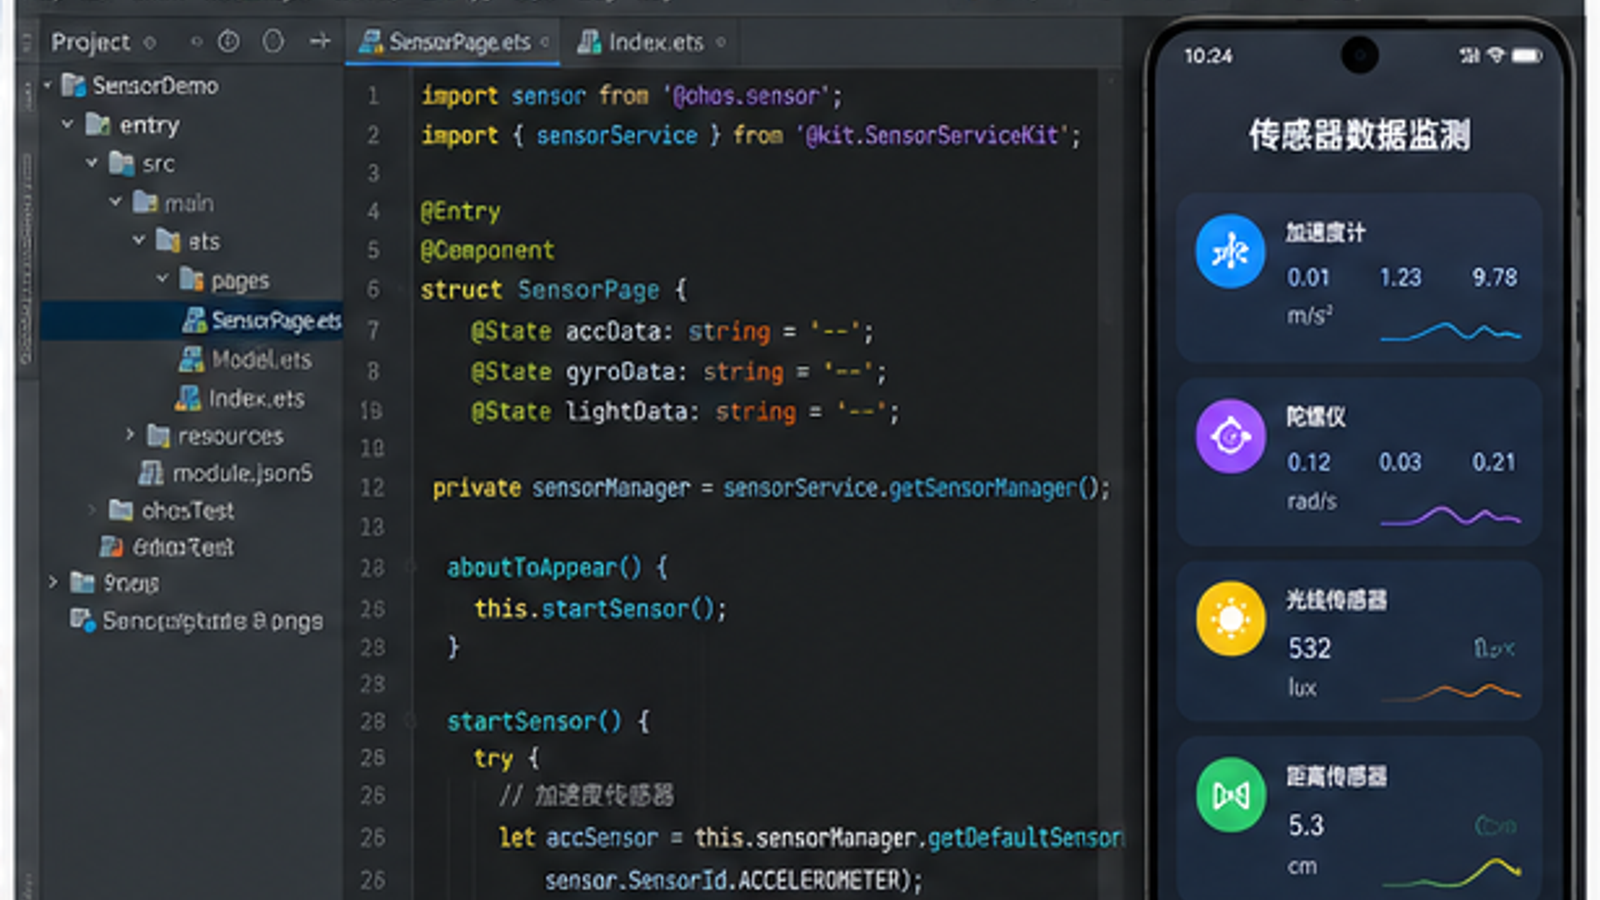
上面这张 DevEco Studio 图里,我更关注的不是页面有没有四张卡片,而是左侧代码与右侧结果之间是否有一条清楚的链路:订阅开始、数据进入缓冲区、页面低频读取、离页统一释放。
四、传感器数据不能直接等于业务状态
这是我做传感器功能时踩过最多的一类坑。
比如设备稍微晃一下,加速度瞬间超过阈值,如果直接判定“发生摇一摇”,用户一次动作可能触发三四次;再比如设备从桌面拿起来,重力方向发生变化,也可能被误判为剧烈运动。
所以业务层至少要做三个处理:阈值、迟滞、冷却时间。
class ShakeDetector {
  private armed: boolean = true
  private lastTrigger: number = 0

  detect(x: number, y: number, z: number): boolean {
    const g = Math.sqrt(x * x + y * y + z * z)
    const now = Date.now()

    const high = g > 15
    const low = g < 11

    if (this.armed && high && now - this.lastTrigger > 600) {
      this.armed = false
      this.lastTrigger = now
      return true
    }

    if (!this.armed && low) {
      this.armed = true
    }

    return false
  }
}
这里最关键的是“armed”这个状态。它让触发逻辑从“只看某一帧数据”变成了“看一次动作过程”。
实际项目里阈值不能照抄,应该在目标机型上采集样本,再根据误触发率和漏触发率调整。传感器数据天然有设备差异,业务阈值最好不要写成完全不可配置的常量。
五、多传感器页面真正要展示的是“场景”,不是原始数字
调试阶段当然要看原始数据,因为它能帮我们判断传感器有没有工作。但产品页面如果一直停留在“X=0.01、Y=1.23、Z=9.78”,用户看不到它有什么价值。
所以我一般保留两套页面:一套是数据监测页,专门看原始值和波动;另一套是场景页,把原始数据翻译成“当前方向”“是否靠近”“环境明暗”“动作状态”。
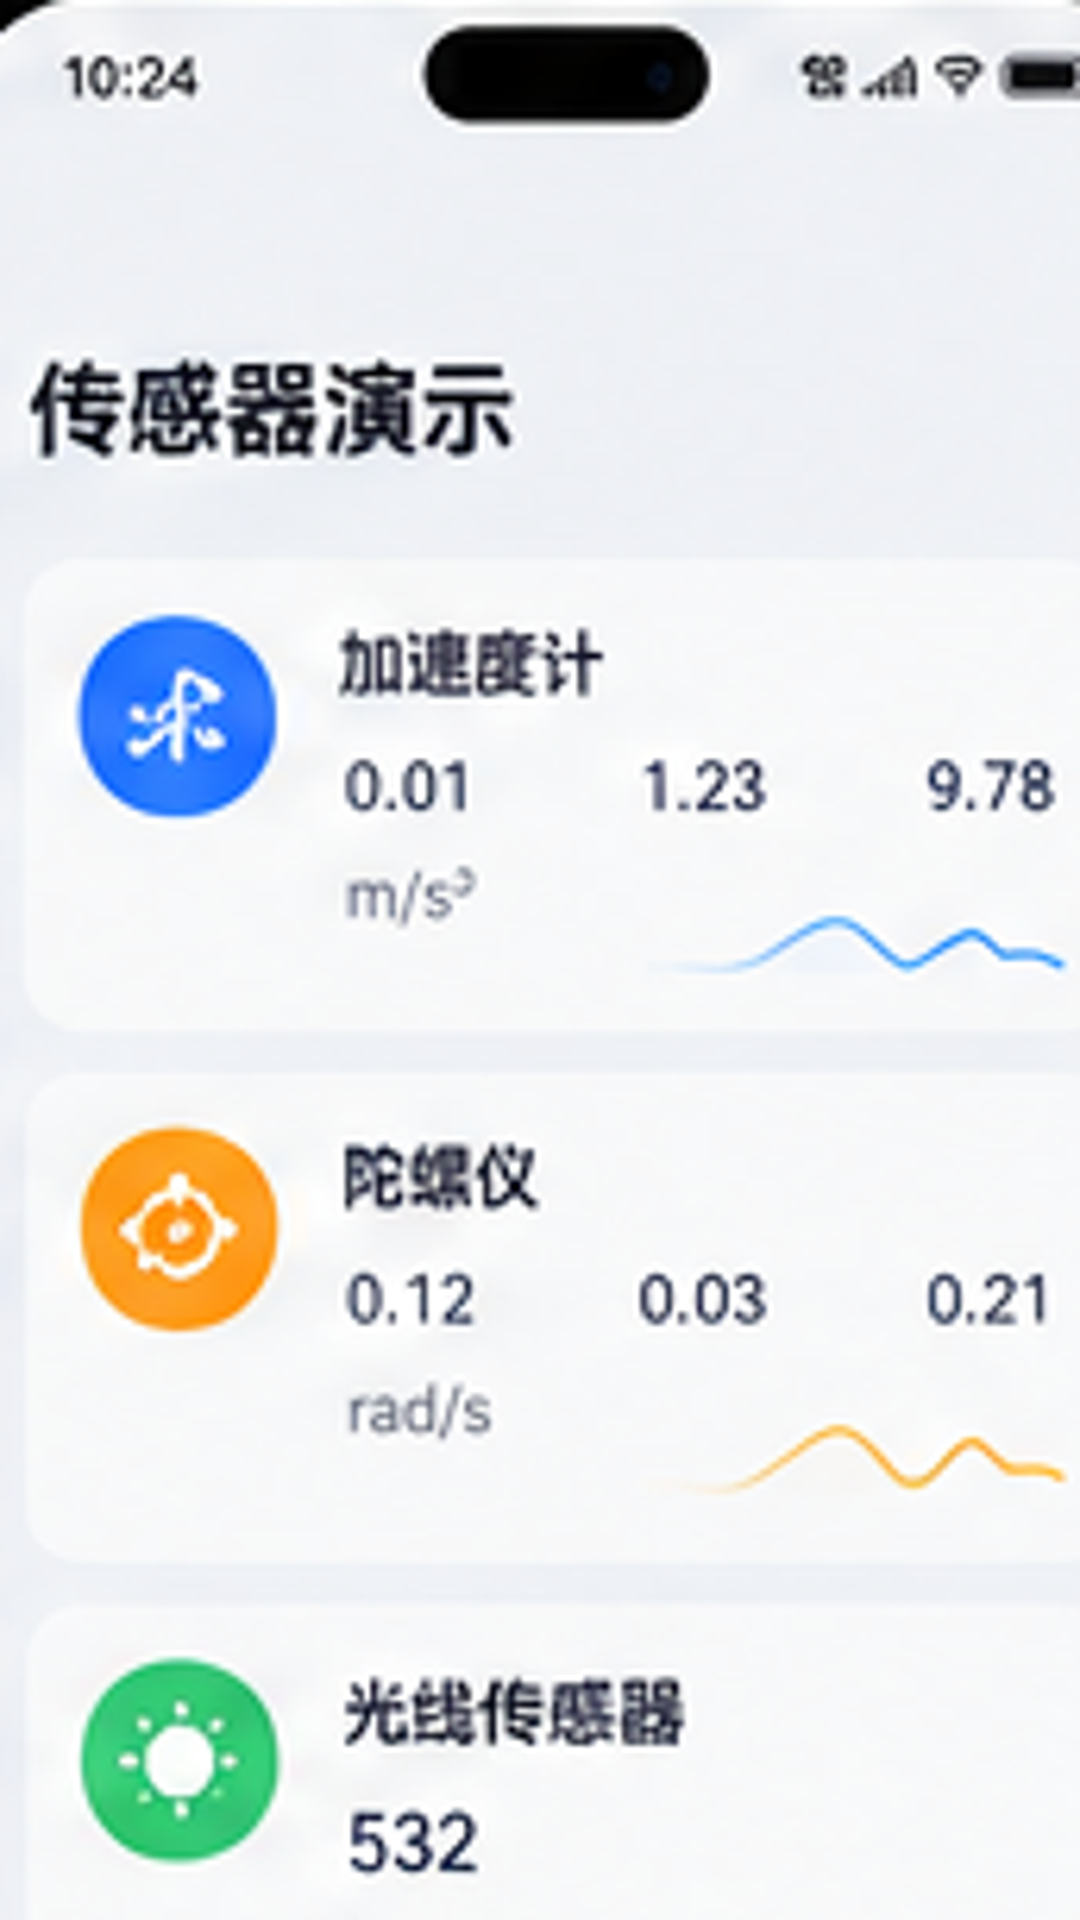
这张监测页适合开发阶段。加速度、陀螺仪、光线、距离分开显示,能快速确认哪一路数据异常。
而真正接近业务的一页,应该是下面这种状态:
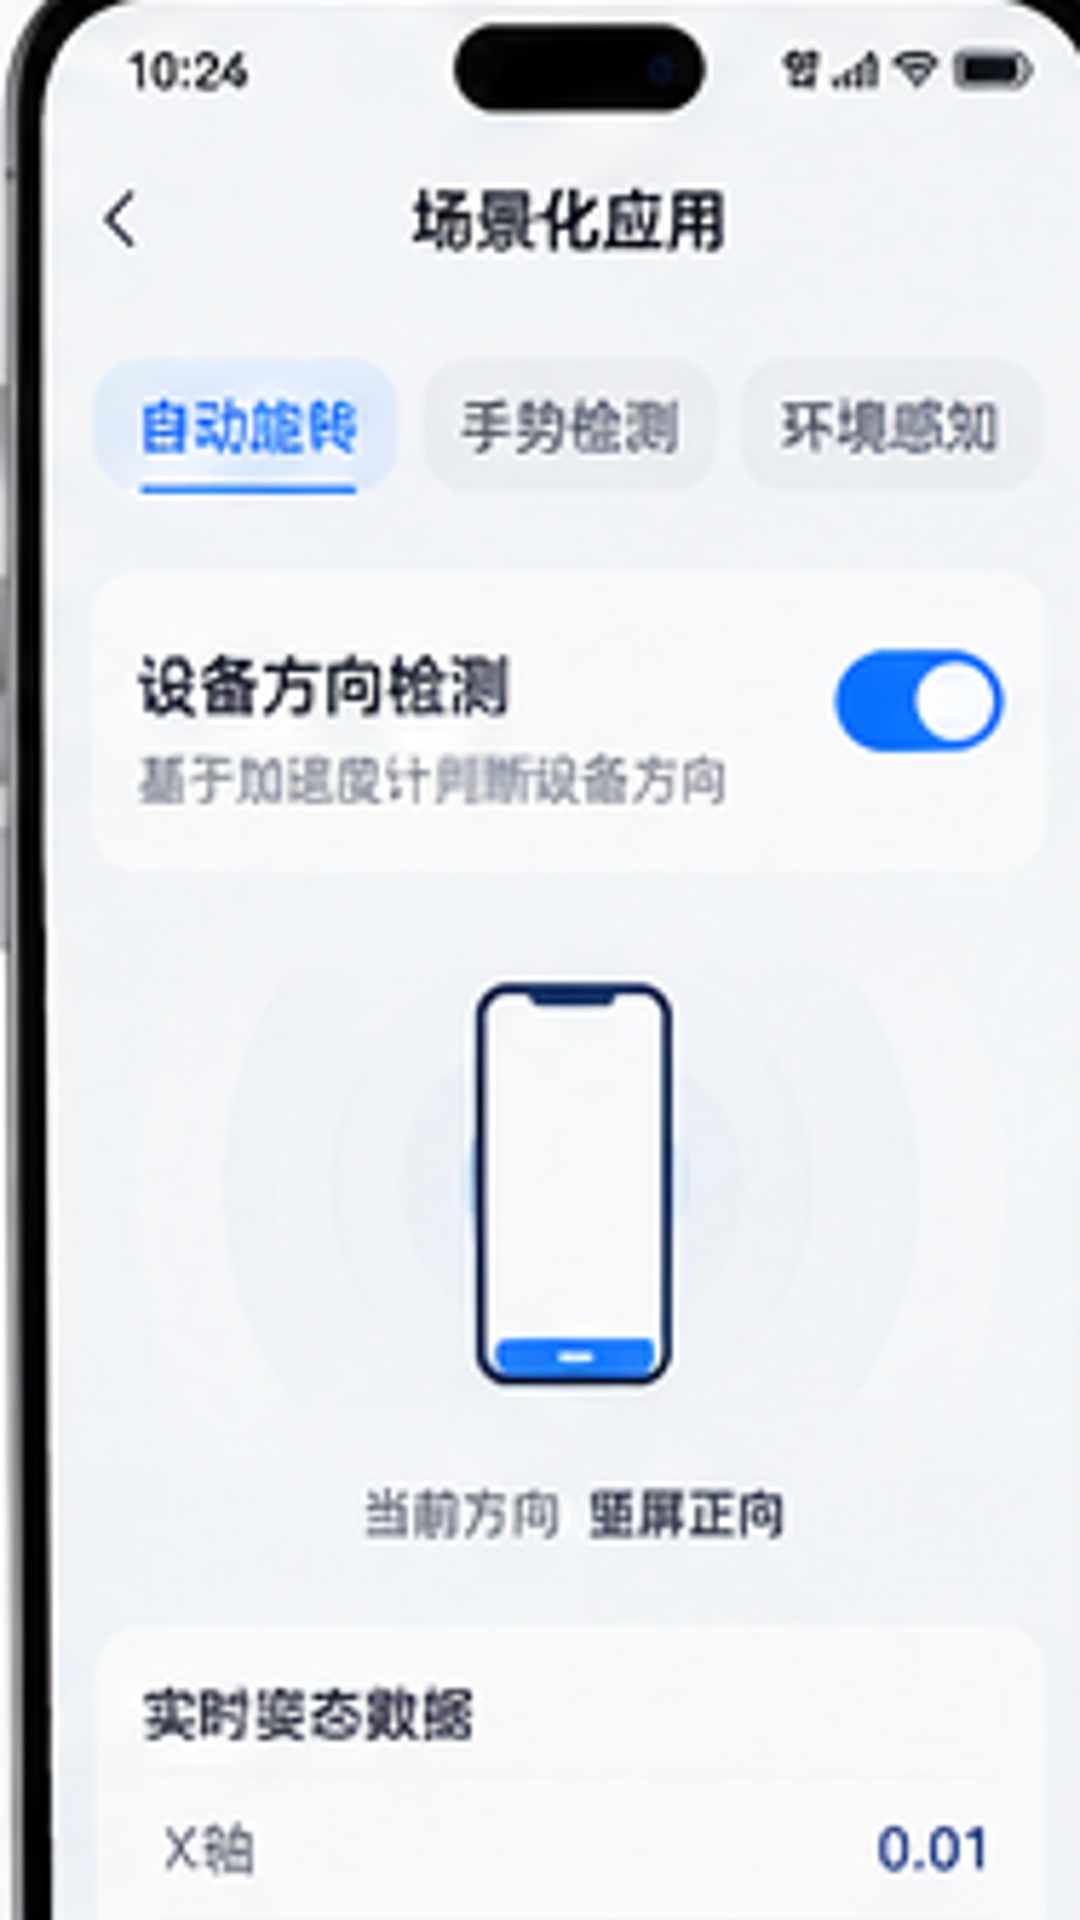
页面不再只说三个轴是多少,而是直接告诉我设备当前姿态,并允许开启“自动旋转、手势检测、环境感知”这样的场景功能。
这一步很重要,因为它意味着传感器模块已经从“硬件数据读取”进入“业务能力层”。
六、数据监听最容易忽略的是异常路径
传感器功能正常时很好理解,真正拉开工程质量差距的是异常情况。
我会专门检查四件事:当前设备有没有目标传感器;页面进入后台后是否还在监听;重复进入页面有没有重复注册;关闭功能以后是否还有残留回调。
如果某一路传感器不存在,页面不应该一直显示 0,而应该明确标记“不支持”;如果用户关闭场景功能,也应该即时取消对应订阅,而不是只把 UI 开关关掉。
另外,真机和模拟器的能力差异也要提前考虑。涉及真实硬件采样的逻辑,最终验收应该以目标真机为准。
七、性能优化的核心,不是“少读一点”,而是“按场景读”
传感器本身不是越快越好。
游戏、导航、姿态识别可能需要高采样频率,但一个“抬手亮屏”或“环境光切换”功能没有必要保持几十毫秒一次的高频监听。更好的策略是根据场景切换采样档位:调试时高频、普通交互中频、非活跃页面直接停止。
页面生命周期、业务开关和采样策略应该联动,而不是各写各的。
我最后把这套逻辑归纳成一句话:传感器采样频率属于业务资源配置,而不是 API 默认参数。
八、本文小记
做完这套多传感器 Demo 后,我对 Sensor Service Kit 的理解和最开始已经不一样了。
最开始关注的是“怎么读到加速度”;现在更在意的是“谁负责订阅、数据怎么节流、多个传感器如何合并、什么时候停止、业务怎样消费”。
只要这几个问题理顺,后面无论做摇一摇、方向识别、运动检测还是环境感知,都不需要重新从页面回调开始堆代码。
对我来说,传感器能力真正从 Demo 变成工程模块的标志,不是屏幕上出现了实时数字,而是高频原始数据终于被收口成了稳定、可复用、可解释的业务状态。

作为“人工智能6S店”的官方数字引擎,为AI开发者与企业提供一个覆盖软硬件全栈、一站式门户。
更多推荐
 0
 0
- 0


 已为社区贡献6条内容

所有评论(0)