
鸿蒙南北向舵机掌上遥控应用开发
完全常规Windows环境,构建一套完整的鸿蒙南北向鸿蒙南北向舵机掌上舵机遥控系统:上位机APP,HarmunyOSnext;下位机,Hi3861-HiSpark,OpenHarmuny-LiteOS,舵机。TCP通信。
1 Windows开发环境构建
安装以下工具软件:
1 DevEcoStudio--北向APP IDE
2 网络调试助手
3 Python3.7~3.9--南向编译基础依赖
2 整体方案规划设计
2.1 整体设计
南向Hi3861外挂SG90舵机,构成简易终端--HiSpark。
WiFi局域短距离无线组网,TCP通信。
纯血鸿蒙APP掌上监控。
C/S架构采集控制系统:APP--客户端C,终端--服务器S。
2.2 通信协约
1) 协议分层与帧格式
应用层协议采用“固定帧头 + 长度前缀 + 数据域 + 校验”的二进制结构,运行于 TCP 之上。所有多字节字段均为大端序(网络字节序)。
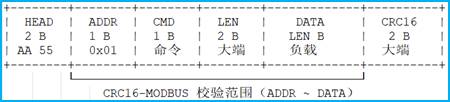
图 1 舵机监控项目的协议帧格式展示图
表1 舵机监控项目的协议帧字段说明列表
|
字段 |
长度 |
取值 / 说明 |
|
HEAD |
2 B |
固定 0xAA 0x55,用于帧同步 |
|
ADDR |
1 B |
设备地址,默认 0x01;预留多点组网(多舵机级联) |
|
CMD |
1 B |
命令字 |
|
LEN |
2 B |
数据域字节数,大端序,取值范围 0 ~ 512 |
|
DATA |
LEN B |
数据负载,内容随 CMD 而定 |
|
CRC16 |
2 B |
CRC16-MODBUS,校验范围 ADDR ~ DATA,大端序 |
表2 舵机监控项目的协议帧命令定义列表
|
方向 |
CMD |
名称 |
数据域(DATA) |
说明 |
|
APP→舵机 |
0x01 |
握手 |
空 |
链路确认,舵机回 ACK |
|
APP→舵机 |
0x02 |
查询状态 |
空 |
舵机立即回送一帧状态上报 |
|
APP→舵机 |
0x03 |
设定角度 |
int16,单位 0.1° |
设定目标角度,如 900 = 90.0° |
|
APP→舵机 |
0x04 |
设定速度 |
uint16,单位 rpm |
设定目标转速 |
|
APP→舵机 |
0x05 |
使能/停止 |
uint8:1=运行 0=停止 |
控制舵机输出使能 |
|
APP→舵机 |
0x06 |
标定 |
空 |
将当前位置设为零点 |
|
APP→舵机 |
0x07 |
设置模式 |
uint8:0=位置 1=速度 2=力矩 |
切换工作模式 |
|
APP→舵机 |
0x09 |
急停 |
空 |
立即停止输出 |
|
舵机→APP |
0x81 |
状态上报 |
18 B |
周期或应答上报 |
|
舵机→APP |
0x82 |
应答 |
uint8 原CMD + uint8 结果码 |
结果码 0=成功,非 0=错误 |
|
舵机→APP |
0x83 |
错误 |
uint8 错误码 |
异常上报 |
2) 状态数据域(0x81)
偏移 类型 字段 单位 说明
0 int16 当前角度 0.1° 实际机械角度
2 int16 目标角度 0.1° 当前下发的目标
4 uint16 转速 rpm 当前转速
6 uint16 电流 mA 母线电流
8 uint16 温度 0.1℃ 电机温度
10 uint16 电压 mV 母线电压
12 uint8 状态位 - 定义见 4.5 节
13 uint8 工作模式 - 0=位置 1=速度 2=力矩
14 uint32 时间戳 ms 舵机本地时间
总计 18 字节(LEN = 0x0012)
表3 舵机监控项目的协议帧状态位定义列表
|
位 |
名称 |
含义 |
|
bit0 |
运行 |
1 = 舵机处于运行状态 |
|
bit1 |
到位 |
1 = 当前角度已到达目标角度 |
|
bit2 |
过温 |
1 = 温度超过告警阈值 |
|
bit3 |
过流 |
1 = 电流超过告警阈值 |
|
bit4 |
堵转 |
1 = 检测到堵转 |
|
bit5 |
过压 |
1 = 母线电压过高 |
|
bit6 |
欠压 |
1 = 母线电压过低 |
|
bit7 |
综合故障 |
1 = 存在任一严重故障 |
3) CRC16-MODBUS校验
采用 CRC16-MODBUS:多项式 0xA001(对应 0x8005 反转),初值 0xFFFF,逐字节异或后右移 8 次,遇最低位为 1 则异或多项式。结果以高字节在前写入帧尾。该校验算法与主流「网络调试助手」及通用 CRC 计算器的 CRC16/MODBUS 结果一致,便于在调试助手侧核对。参考实现如下:
4) 典型报文示例
表4 舵机监控项目的典型报文示例列表
|
方向 |
含义 |
完整帧(HEX) |
|
APP→舵机 |
握手 |
AA 55 01 01 00 00 18 50 |
|
APP→舵机 |
查询状态 |
AA 55 01 02 00 00 18 A0 |
|
APP→舵机 |
设定 90.0° |
AA 55 01 03 00 02 03 84 99 E4 |
|
APP→舵机 |
设定 45.0° |
AA 55 01 03 00 02 01 C2 0B 64 |
|
APP→舵机 |
设定 120 rpm |
AA 55 01 04 00 02 00 78 E8 51 |
|
APP→舵机 |
使能运行 |
AA 55 01 05 00 01 01 5C D9 |
|
APP→舵机 |
停止 |
AA 55 01 05 00 01 00 9C 18 |
|
APP→舵机 |
标定 |
AA 55 01 06 00 00 D9 E1 |
|
APP→舵机 |
急停 |
AA 55 01 09 00 00 DA D1 |
|
舵机→APP |
状态上报(运行) |
AA 55 01 81 00 12 01 C2 03 84 00 78 03 52 01 A9 2E E0 03 01 00 00 B4 E4 22 98 |
|
舵机→APP |
状态上报(过温+堵转) |
AA 55 01 81 00 12 01 2C 03 84 00 00 0C 80 03 70 2E 18 94 00 00 00 B4 E5 D7 6D |
|
舵机→APP |
状态上报(停止到位) |
AA 55 01 81 00 12 01 C2 01 C2 00 00 01 2C 01 9A 2F 12 02 00 00 00 B4 E6 C5 F7 |
|
舵机→APP |
ACK(设定角度成功) |
AA 55 01 82 00 02 03 00 E4 D8 |
|
舵机→APP |
ACK(设定角度失败) |
AA 55 01 82 00 02 03 02 25 59 |
以“状态上报(运行)”为例的解析结果:当前角度45.0°、目标角度90.0°、转速120 rpm、电流850 mA、温度42.5 ℃、电压12.000 V、状态位0x03(运行 + 到位)、模式 1(速度模式)。
5) 粘包 / 半包处理策略
TCP 面向字节流,不保证“一次回调对应一帧”。FrameParser 通过以下策略保证帧完整性:
- 累积缓冲:把每次 on('message') 收到的字节追加到内部缓冲区。
- 帧头同步:在缓冲区中查找 0xAA 0x55,丢弃帧头之前的无效字节。
- 长度判定:读取 LEN 字段计算整帧长度;不足则等待后续数据(半包)。
- CRC 校验:校验通过则取出该帧并从缓冲区移除;失败则丢弃 1 字节并重新同步。
- 循环提取:重复上述过程,直到缓冲区中不再存在完整帧(一次回调可产出多帧)。
该策略可同时覆盖“单包多帧”、“多包一帧”、“含噪声”等场景。
3 北向鸿蒙APP开发调试
3.1 IMA-DeepSeek借力
咨询提示词:给出远程舵机监控的鸿蒙APP详细设计软件工程包和相应的设计说明及其测调试步骤:Windows下DevEco Studio26.0.0开发,TCP通信,网络调试助手代替远程舵机构成测试闭环。
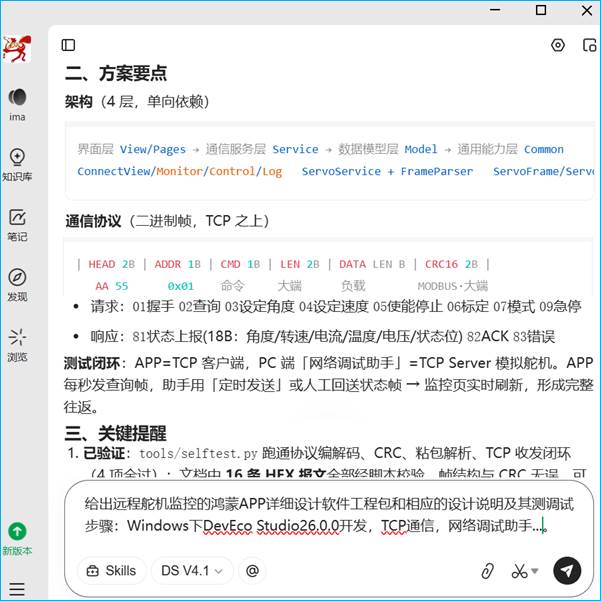
图2 舵机监控项目北向开发的IMA-DS借力截图
3.2 总体设计
1) 设计原则
- 分层解耦:协议层、通信层与界面层职责清晰,界面不直接操作Socket。
- 单一数据源:通信状态与最新状态由ServoService单例统一维护,多页面订阅同一数据源。
- 健壮通信:显式处理粘包、半包、CRC错误、连接中断等异常。
- 可观测:全链路报文日志,便于联调与验收。
- 可扩展:新增命令字仅需在协议层枚举与业务封装处扩展,界面可按需增量添加。
2) 技术选型
表5 舵机监控项目的技术选型列表
|
维度 |
选型 |
理由 |
|
应用模型 |
Stage 模型 |
HarmonyOS NEXT 推荐模型,支持完整的 Ability 能力 |
|
开发语言 |
ArkTS |
鸿蒙原生语言,类型安全,支持声明式 UI |
|
UI 框架 |
ArkUI(声明式) |
状态驱动、组件化,适配多设备 |
|
网络能力 |
@kit.NetworkKit → socket.TCPSocket |
系统内置,支持 TCP 长连接与事件回调 |
|
序列化 |
自定义二进制帧 + CRC16-MODBUS |
紧凑、高效,便于设备端实现与手工调试 |
|
日志 |
@kit.PerformanceAnalysisKit → hilog |
系统日志,可在 IDE 中按 TAG 过滤 |
3) 软件分层架构
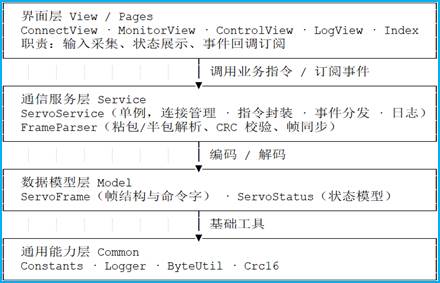
图3 舵机监控项目的软件分层架构图
4) 模块划分与职责
表6 舵机监控项目的模块划分与职责列表
|
层次 |
模块 |
主要职责 |
|
界面层 |
pages/Index.ets |
应用主框架,底部导航组织四大功能区 |
|
view/ConnectView.ets |
连接参数配置、建立/断开连接、连接状态显示 | |
|
view/MonitorView.ets |
状态可视化(角度环、指标、告警位)、轮询查询 | |
|
view/ControlView.ets |
控制指令下发(角度/转速/模式/使能/标定/急停/自定义报文) | |
|
view/LogView.ets |
收发报文日志展示、清空、自动滚动 | |
|
服务层 |
service/ServoService.ets |
Socket 生命周期、指令封装、事件分发、日志缓存 |
|
service/FrameParser.ets |
字节流累积、帧头同步、长度判定、CRC 校验、逐帧提取 | |
|
模型层 |
model/ServoFrame.ets |
帧结构定义、编解码、命令字枚举 |
|
model/ServoStatus.ets |
状态数据解析、告警位判断、展示字段派生 | |
|
能力层 |
common/Constants.ets |
全局常量、连接状态、默认参数 |
|
common/Logger.ets |
hilog 日志封装 | |
|
common/ByteUtil.ets |
字节 / HEX / ArrayBuffer / 整型 转换 | |
|
common/Crc16.ets |
CRC16-MODBUS 校验算法 | |
|
入口 |
entryability/EntryAbility.ets |
应用生命周期、加载首页 |
5) 工程目录结构
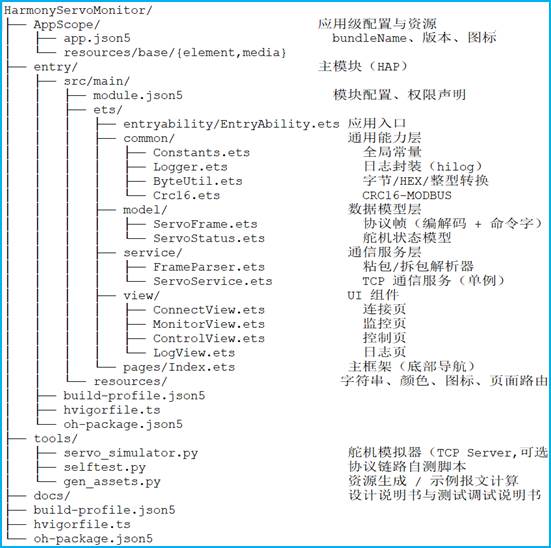
图4 舵机监控项目的工程目录结构图
3.3 详细设计
1) 通用能力层
A.Constants(全局常量)
集中管理默认参数、连接状态与报文方向标识,避免魔法值散落。
表7 舵机监控项目的全局变量设计列表
|
常量 |
值 |
说明 |
|
DEFAULT_SERVER_IP |
192.168.1.100 |
默认远端 IP |
|
DEFAULT_SERVER_PORT |
8899 |
默认远端端口 |
|
DEFAULT_LOCAL_PORT |
0 |
本地端口,0 表示系统随机分配 |
|
CONNECT_TIMEOUT_MS |
6000 |
连接超时时间 |
|
AUTO_QUERY_INTERVAL_MS |
1000 |
自动轮询周期 |
|
MAX_LOG_ITEMS |
500 |
日志环形缓存上限 |
|
STATE_IDLE / CONNECTING / CONNECTED / ERROR |
idle / connecting / connected / error |
连接状态 |
|
DIR_TX / DIR_RX |
TX / RX |
报文方向 |
B.Logger(日志封装)
封装hilog,统一DOMAIN(0x0001)与TAG(ServoMonitor),提供debug/info/warn/error四个级别。开发期可在DevEco Studio的Log 窗口按TAG=ServoMonitor 过滤。
C.ByteUtil(字节工具)
表8 舵机监控项目的字节工具方法列表
|
方法 |
功能 |
|
arrayToBuffer / bufferToArray |
number[] 与 ArrayBuffer 互转 |
|
toHex / hexToBytes |
字节数组与 HEX 字符串互转 |
|
int16ToBytes / uint16ToBytes / uint32ToBytes |
整型按大端转为字节数组 |
|
readInt16 / readUint16 / readUint32 |
从字节数组按大端读取整型 |
|
bytesToUtf8 / utf8ToBytes |
UTF-8 字符串与字节互转(预留文本协议) |
D.Crc16(校验算法)
提供 crc16Modbus(data: number[]): number 纯函数,无状态、可复用于收发两侧。
2) 数据模型层
A.ServoFrame(协议帧)
承载帧的地址、命令字与数据域,提供编码与解码能力。
表9 舵机监控项目的协议帧核心API列表
|
成员 / 方法 |
类型 |
说明 |
|
addr |
number |
设备地址,默认 0x01 |
|
cmd |
number |
命令字 |
|
data |
number[] |
数据域 |
|
encode() |
ArrayBuffer |
按协议封装为待发送字节 |
|
encodeBytes() |
number[] |
封装为字节数组(便于日志) |
|
toHex() |
string |
输出大写 HEX 字符串 |
|
ServoFrame.decode(bytes) |
ServoFrame | null |
由完整帧字节解析出对象 |
帧编码核心逻辑如下:
export class ServoFrame {
addr: number = PROTO_DEFAULT_ADDR; cmd: number = 0; data: number[] = [];
encode(): ArrayBuffer {
const len: number = this.data.length;
const body: number[] = [this.addr & 0xFF, this.cmd & 0xFF, (len >> 8) & 0xFF, len & 0xFF];
const bodyFull: number[] = body.concat(this.data);
const crc: number = crc16Modbus(bodyFull);
const all: number[] = [PROTO_HEAD_0, PROTO_HEAD_1].concat(bodyFull)
.concat([(crc >> 8) & 0xFF, crc & 0xFF]);
return ByteUtil.arrayToBuffer(all);
}
}
B.ServoStatus(状态模型)
由 18 字节状态数据域解析而来,提供原始工程值与面向界面的派生方法。
表4-10 舵机监控项目的状态模型说明列表
|
成员 / 方法 |
说明 |
|
curAngle / tgtAngle |
当前 / 目标角度(度,已由 0.1° 换算) |
|
speed / current |
转速(rpm)/ 电流(mA) |
|
temperature / voltage |
温度(℃)/ 电压(mV) |
|
statusBits / mode / timestamp |
状态位 / 工作模式 / 舵机时间戳 |
|
isRunning() ... isFault() |
各告警位布尔判断 |
|
statusText() |
综合状态文案(运行中 / 过温告警 / 故障 等) |
|
isHealthy() |
是否处于健康状态(用于配色) |
|
voltageV() / modeText() |
电压换算为 V / 模式文案 |
3) 通信服务层
A.FrameParser(粘包 / 半包解析器)
表4-11 舵机监控项目的帧分析方法说明列表
|
方法 |
说明 |
|
push(chunk: number[]) |
压入新收到的字节,返回本次可解析出的全部完整帧 |
|
reset() |
清空缓存与统计(重连时调用) |
|
getTotalFrames() / getCrcErrors() / getBufferLength() |
统计信息,便于测试与调试 |
B.ServoService(通信服务,单例)
全应用唯一的通信服务实例,向上屏蔽 Socket 细节。对外提供连接管理、指令封装、事件订阅与日志读取四类能力,并维护「最近一次状态」,使后进入的页面也能立即渲染。
表12 舵机监控项目的通信服务方法说明列表
|
分类 |
方法 |
说明 |
|
监听 |
addListener / removeListener |
注册 / 注销事件监听(支持多订阅者) |
|
状态 |
getConnState / isConnected |
查询连接状态 |
|
getLastStatus / hasStatusData |
获取最近一次状态 | |
|
getLogs / clearLogs |
读取 / 清空日志缓存 | |
|
setAutoReconnect |
设置断线自动重连 | |
|
连接 |
connect(ip, port, localPort) |
绑定本地端口并连接远端 |
|
disconnect() |
主动断开并注销回调 | |
|
发送 |
sendFrame(frame) |
发送协议帧对象 |
|
sendRawHex(hex) |
发送自定义 HEX 报文(调试) | |
|
指令 |
hello / queryStatus |
握手 / 查询状态 |
|
setAngle / setSpeed / setMode |
设定角度 / 转速 / 模式 | |
|
setEnable / calibrate / emergencyStop |
使能停止 / 标定 / 急停 | |
|
工具 |
buildStatusData / buildStatusFrameHex |
构造状态帧(自测与模拟用) |
事件监听接口编码如下:
export interface ServoServiceListener {
onConnectionChanged?: (state: string, detail: string) => void;
onStatus?: (status: ServoStatus) => void;
onAck?: (cmd: number, result: number) => void;
onTraffic?: (direction: string, hex: string, note: string) => void;
onError?: (msg: string) => void;
}
4) 界面层
A.主框架 Index
采用 Tabs 组件构建底部导航,包含“连接 / 监控 / 控制 / 日志”四个TabContent。当前选中项高亮为品牌色,切换时更新currentIndex。
B.连接页ConnectView
表13 舵机监控项目的连接页面设计说明列表
|
区域 |
控件 |
说明 |
|
状态卡片 |
状态圆点 + 文案 + 详情 |
实时反映连接状态(未连接 / 连接中 / 已连接 / 异常) |
|
参数配置 |
远端 IP / 端口 / 本地端口 输入框 |
支持默认值,本地端口 0 表示随机分配 |
|
断线自动重连开关 |
开启后断线 3 秒自动重连 | |
|
操作 |
连接 / 断开 按钮 |
按钮可用性随状态联动 |
|
提示 |
联调提示 |
引导用户用网络调试助手构建闭环 |
C.监控页 MonitorView
表14 舵机监控项目的监控页设计说明列表
|
区域 |
控件 |
说明 |
|
顶栏 |
在线指示 + 最后更新时间 + 查询按钮 |
手动触发一次状态查询 |
|
角度主视图 |
环形进度 + 大号角度值 |
环形颜色随健康状况变化(绿/橙/红) |
|
关键指标 |
转速 / 电流 / 温度 / 电压 |
两行两列指标卡 |
|
状态位 |
状态文案 + 告警 Chip |
运行/到位/过温/过流/堵转/过压/欠压/故障 |
|
轮询 |
自动轮询开关 |
默认开启,周期 1 秒 |
E.控制页ControlView
表15 舵机监控项目的控制页设计说明列表
|
区域 |
控件 |
说明 |
|
角度控制 |
滑块(0~360°) + 下发按钮 |
下发 0x03 设定角度 |
|
速度控制 |
滑块(0~500 rpm) + 下发按钮 |
下发 0x04 设定速度 |
|
工作模式 |
位置 / 速度 / 力矩 三选一 |
下发 0x07 设置模式 |
|
操作按钮 |
使能运行/停止/标定归零/急停 |
标定与急停二次确认后下发 |
|
自定义报文 |
HEX 输入框 + 发送 |
高级调试能力 |
F.日志页LogView
以列表展示全部收发报文与状态变化记录,按方向着色(TX 蓝、RX 绿、系统灰、错误红),支持清空与自动滚动到底部。日志同时缓存于 ServoService,页面可随时拉取历史。
5) 应用入口与配置
A.EntryAbility
应用入口,负责生命周期回调;在 onWindowStageCreate 中加载 pages/Index 作为首页。
B.module.json5 权限声明
网络权限声明编码如下:
"requestPermissions": [
{ "name": "ohos.permission.INTERNET" },
{ "name": "ohos.permission.GET_NETWORK_INFO" },
{ "name": "ohos.permission.GET_WIFI_INFO" }
]
其中 ohos.permission.INTERNET 为必需项,未声明将导致 Socket 创建失败;GET_NETWORK_INFO / GET_WIFI_INFO 用于获取本机网络信息,便于诊断。
3.4 运行及其测调试
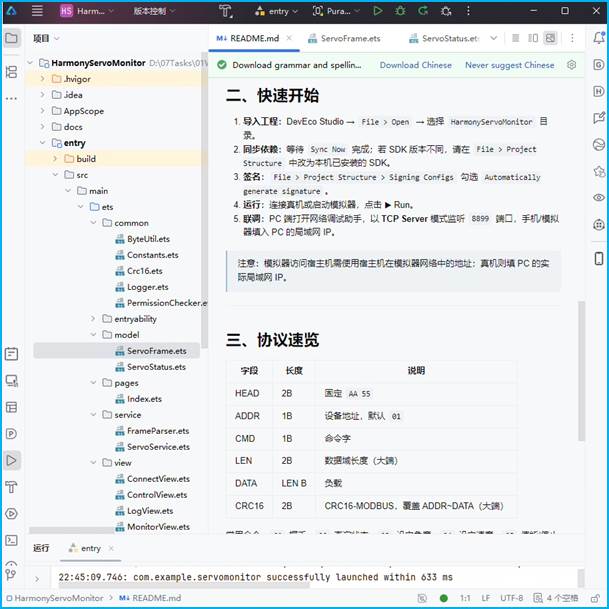
图5 舵机监控项目的IDE设计窗口界面A截图
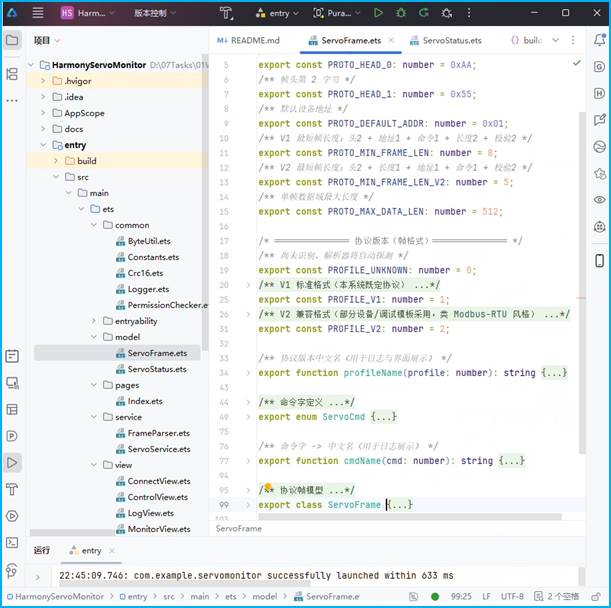
图6 舵机监控项目的APP IDE设计窗口界面B截图
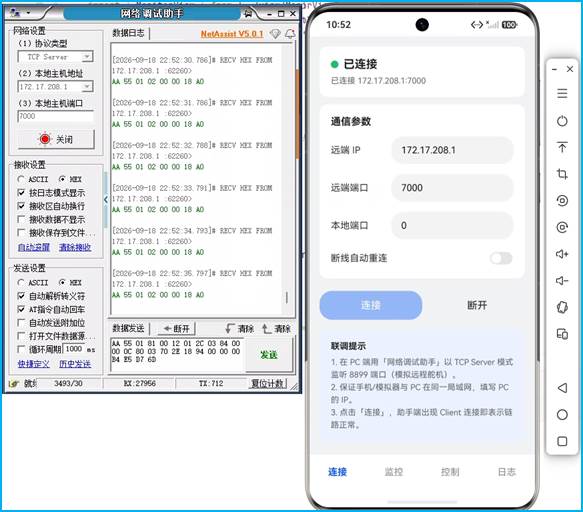
图7 舵机监控项目的APP IDE网络连接模拟调试组合截图
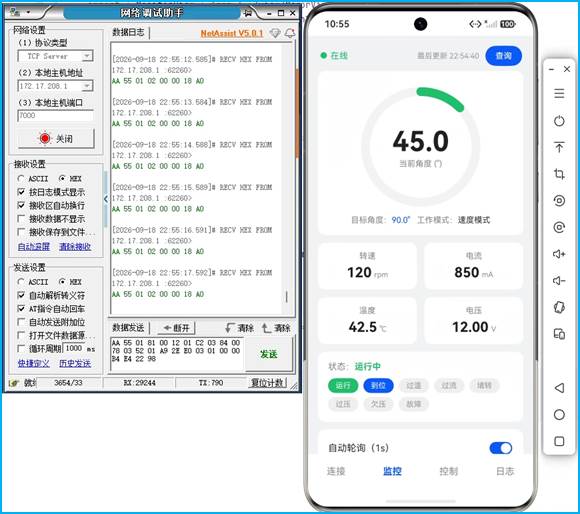
图8 舵机监控项目的APP IDE运行监视模拟调试[正常]组合截图
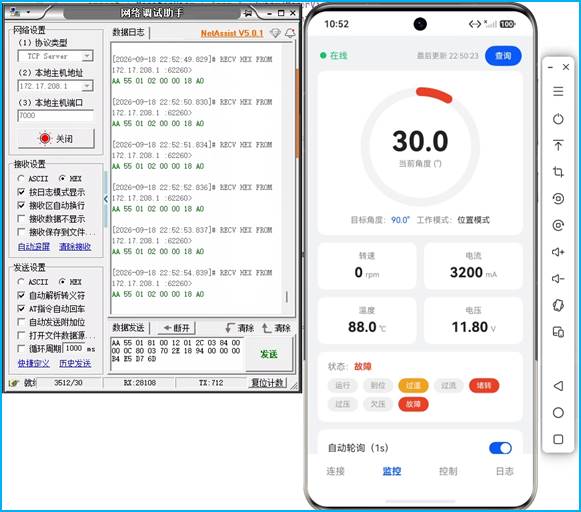
图9 舵机监控项目的APP IDE运行监视模拟调试[异常]组合截图
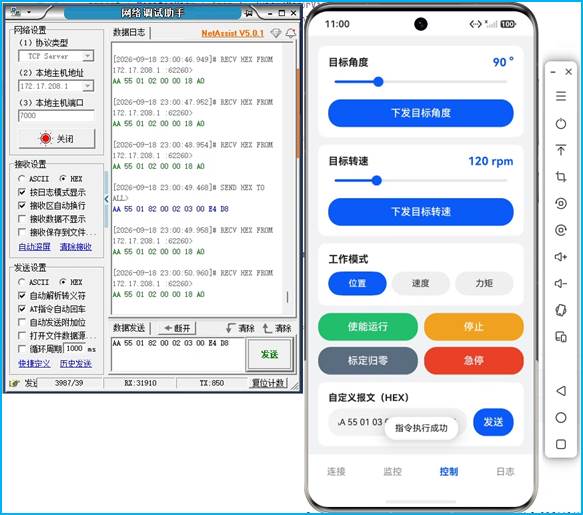
图10 舵机监控项目的APP IDE远程操控模拟调试组合截图
4 南向鸿蒙驱动应用开发调试
4.1 IMA-DeepSeek借力
咨询提示词:给出基于Hi3861及其HiSpark的底层鸿蒙南向舵机驱动编码设计及其受控动作的应用编码,包括整个工程目录结构与文件,能够配合该鸿蒙APP远程监控该舵机运行,使用这里制订的APP通信协约。
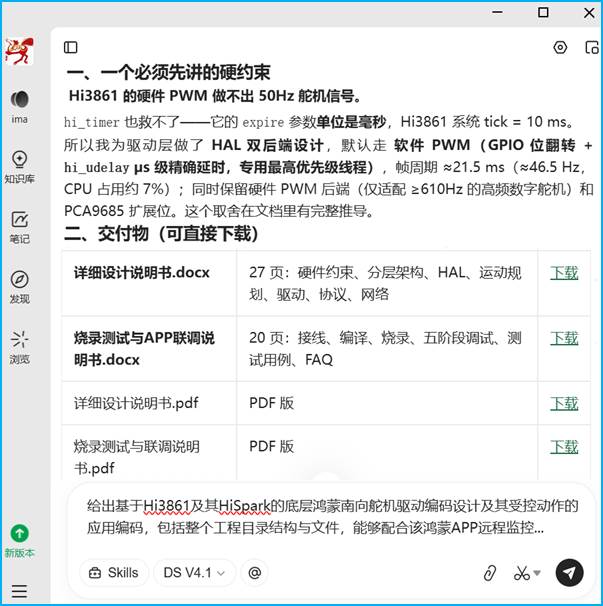
图11 舵机监控项目南向开发的IMA-DS借力截图
4.2 整体设计规划
远程舵机监控·设备端(Hi3861 / HiSpark):基于OpenHarmony轻量系统(LiteOS-M)的南向舵机驱动与受控动作应用。设备以STA模式接入WiFi,并作为TCP Server监听8899端口。
1) 关键设计约束(必读)
Hi3861的硬件PWM无法输出50 Hz。设备终端时钟源:160 MHz(内部默认)与40 MHz(PWM_CLK_XTAL)。推导:硬件WM输出频率 = 时钟源 ÷ 分频系数,分频系数上限65535。另外 hi_timer 的 expire 参数单位为毫秒(Hi3861 系统 tick = 10 ms), 同样无法产生 0.5–2.5 ms 的舵机脉宽。因此本工程默认采用软件PWM(GPIO位翻转 + hi_udelay 微秒级精确延时), 由独立高优先级任务持续输出50 Hz 波形,详见 src/servo_hal.c。
2) 目录结构
servo_device/
├── BUILD.gn               构建脚本(static_library)
├── README.md
├── include/
│   ├── servo_config.h         全局配置:引脚 / WiFi / 端口 / 阈值(移植入口)
│   ├── servo_hal.h             舵机输出硬件抽象层
│   ├── servo_drv.h             舵机业务驱动(角度/脉宽/保护/状态机)
│   ├── servo_motion.h         受控动作(梯形规划 + 预置动作序列)
│   ├── servo_sensor.h         传感与状态估算
│   ├── device_proto.h         协议编解码
│   ├── frame_parser.h         TCP 流式拆包
│   ├── tcp_server.h            TCP 服务端
│   └── wifi_connect.h         WiFi STA 接入
└── src/
    ├── app_main.c             应用入口与任务编排
    ├── servo_hal.c             软件 PWM / 硬件 PWM 双后端
    ├── servo_drv.c             驱动实现
    ├── servo_motion.c         运动规划与动作序列
    ├── servo_sensor.c         传感采集 / 物理模型估算
    ├── device_proto.c         CRC16-MODBUS + 帧编解码
    ├── frame_parser.c         粘包/半包解析
    ├── tcp_server.c            TCP 服务、指令分发、周期上报
    └── wifi_connect.c         WiFi 接入与 DHCP
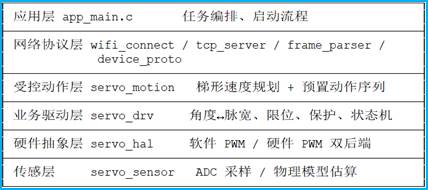
图12 舵机监控项目南向开发的软件分层与任务模型图
任务优先级(CMSIS-RTOS2):
- ServoPwmTask osPriorityRealtime--50Hz波形生成(软件PWM)
- ServoCtrlTask osPriorityAboveNormal--20ms运动规划与状态评估
- TcpServerTask osPriorityNormal--连接、收包、指令分发
- ReportTask osPriorityNormal--1s周期状态上报
4.3 编制、进行及其测调试
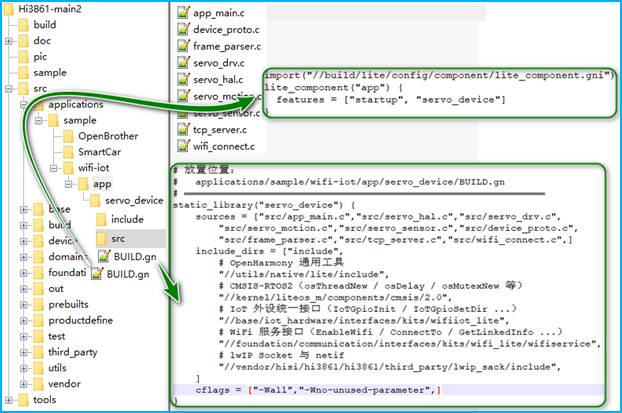
图13 舵机监控项目的硬件驱动与应用添加组合截图
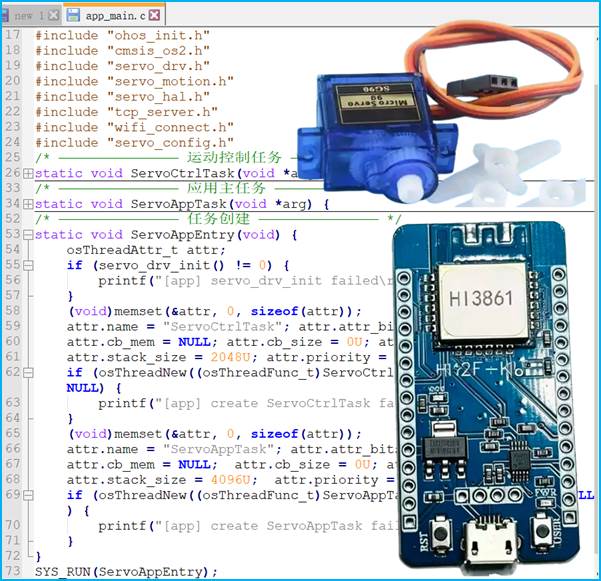
图14 舵机监控项目南向开发的硬软件开发组合截图
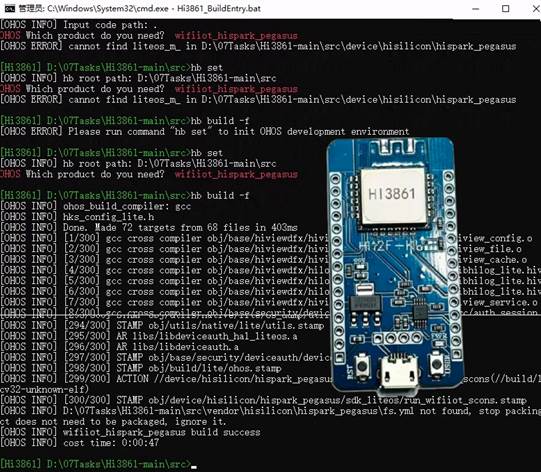
图15 南向软件体系编译过程组合截图
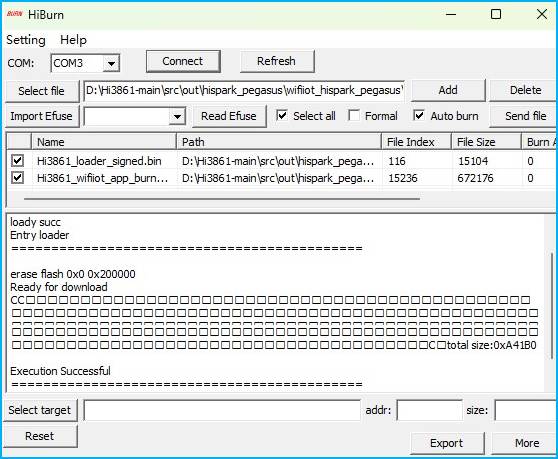
图16 南向软件体系烧录过程截图
1) 接线提示
表16 舵机监控项目南向开发的硬件接线列表
|
项目 |
说明 |
|
信号线 |
舵机信号线(橙/黄)接 servo_config.h 中 SERVO_GPIO_ID(默认 GPIO7) |
|
电源 |
舵机必须独立 5V 供电,切勿从 Hi3861 取电,否则电机电流会拉垮系统 |
|
共地 |
舵机电源地与 Hi3861 地必须共地(GND 相连) |
|
去耦 |
舵机电源并 470–1000 µF 电解电容可显著减少复位与抖动 |
|
电平 |
Hi3861 GPIO 为 3.3V,多数舵机 3.3V 逻辑可正常识别;不放心可加电平转换 |
2) 快速使用
# a) 拷入源码树
cp -r servo_device <OH_ROOT>/applications/sample/wifi-iot/app/
# b) 注册模块:修改 app/BUILD.gn,features 中加入 "servo_device:servo_device"
# c) 追加编译开关:usr_config.mk 中加入 CONFIG_PWM_SUPPORT=y
# d) 修改 include/servo_config.h 中的 WiFi 账号密码与舵机引脚
# e) 编译
cd <OH_ROOT> && hb set && hb build -f
# f) 用 HiBurn 烧录 out/hi3861/.../wifiiot_app_allinone.bin
烧录后串口(115200)会打印本机 IP,把它填进鸿蒙 APP 的“连接”页即可。
表17 舵机监控项目南向开发的目录映射关系列表
|
本交付包路径 |
OpenHarmony源码树目标路径 |
|
servo_device/ |
applications/sample/wifi-iot/app/servo_device/ |
|
integration/app_BUILD.gn |
applications/sample/wifi-iot/app/BUILD.gn(覆盖或按内容合并) |
|
integration/usr_config.mk.append |
vendor/hisi/hi3861/hi3861/build/config/usr_config.mk(追加) |
3) app/BUILD.gn 合并示例
若原有的 app/BUILD.gn 里已有别的模块,不要整体覆盖,只需把新增项加进 features:
import("//build/lite/config/component/lite_component.gni")
lite_component("app") {
features = [
"原有模块:原目标", # ← 保留
"servo_device:servo_device", # ← 新增
]
}
4) 联调与自测
# A. 协议一致性主机自测(无需硬件)
cd tools/host_test
gcc -std=c99 -Wall -I ../../servo_device/include test_proto.c \
../../servo_device/src/device_proto.c \
../../servo_device/src/frame_parser.c -o proto_test && ./proto_test
# B. PC 直连设备调试(不经过手机)
cd tools
python3 pc_test_client.py 192.168.1.123 # 交互模式
python3 pc_test_client.py 192.168.1.123 --demo # 自动演示
5) 协议兼容性
设备侧与 APP 侧逐字节一致,已通过主机端自动化测试验证(30 项全部通过):
表18 舵机监控项目南向开发的通信协议兼容测试列表
|
命令 |
方向 |
说明 |
|
0x01 |
APP→设备 |
握手,回 ACK |
|
0x02 |
APP→设备 |
查询状态,直接回 0x81 状态帧(不回 ACK) |
|
0x03 |
APP→设备 |
设定角度(int16,0.1°) |
|
0x04 |
APP→设备 |
设定转速(uint16,rpm) |
|
0x05 |
APP→设备 |
使能/停止(uint8) |
|
0x06 |
APP→设备 |
标定归零 |
|
0x07 |
APP→设备 |
设置模式(0 位置 / 1 速度 / 2 力矩) |
|
0x09 |
APP→设备 |
急停 |
|
0x0A |
APP→设备 |
播放预置动作序列(本工程扩展) |
|
0x81 |
设备→APP |
状态上报(18 字节) |
|
0x82 |
设备→APP |
应答(原命令字 + 结果码) |
|
0x83 |
设备→APP |
错误 |
状态上报 18 字节:当前角度(0.1°) / 目标角度(0.1°) / 转速(rpm) / 电流(mA) / 温度(0.1℃) / 电压(mV) / 状态位 / 工作模式 / 时间戳(ms)。
6) 验证编译是否生效
编译成功后,串口应能看到如下日志片段:
============================================
远程舵机监控 · 设备端 (Hi3861 / HiSpark)
============================================
[app] 输出后端 : SOFT-PWM(50Hz, gpio-bitbang)
[app] 舵机引脚 : GPIO7
[app] 设备地址 : 0x01 服务端口: 8899
[app] WiFi SSID : YourWiFiSSID
[wifi] connected to YourWiFiSSID
[wifi] ip = 192.168.1.123
[app] 请在鸿蒙 APP 中填写服务器地址: 192.168.1.123:8899
[tcp] server listening on 192.168.1.123:8899
若未出现[app]日志,说明模块未参与编译,可检查app/BUILD.gn的features。
5 南北向系统联合调试完善
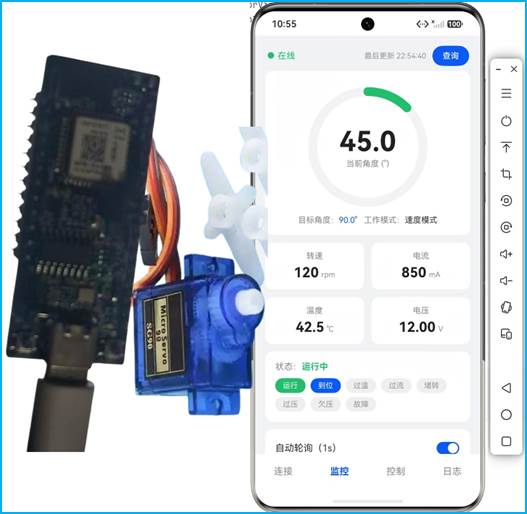
图17 舵机监控项目南北向联合调试组合截图

作为“人工智能6S店”的官方数字引擎,为AI开发者与企业提供一个覆盖软硬件全栈、一站式门户。
更多推荐
 0
 0
- 0


 已为社区贡献2条内容

所有评论(0)